硬件接线
Skye/Luna 出货时已将天准003控制单元集成在机器人内部,用户侧主要通过机器人背部外露接口完成网络、外设和头显连接。整体接线原理与 Marvin Pro 一致:机器人、上位机、头显和路由器 / 交换机需要处于同一局域网内。
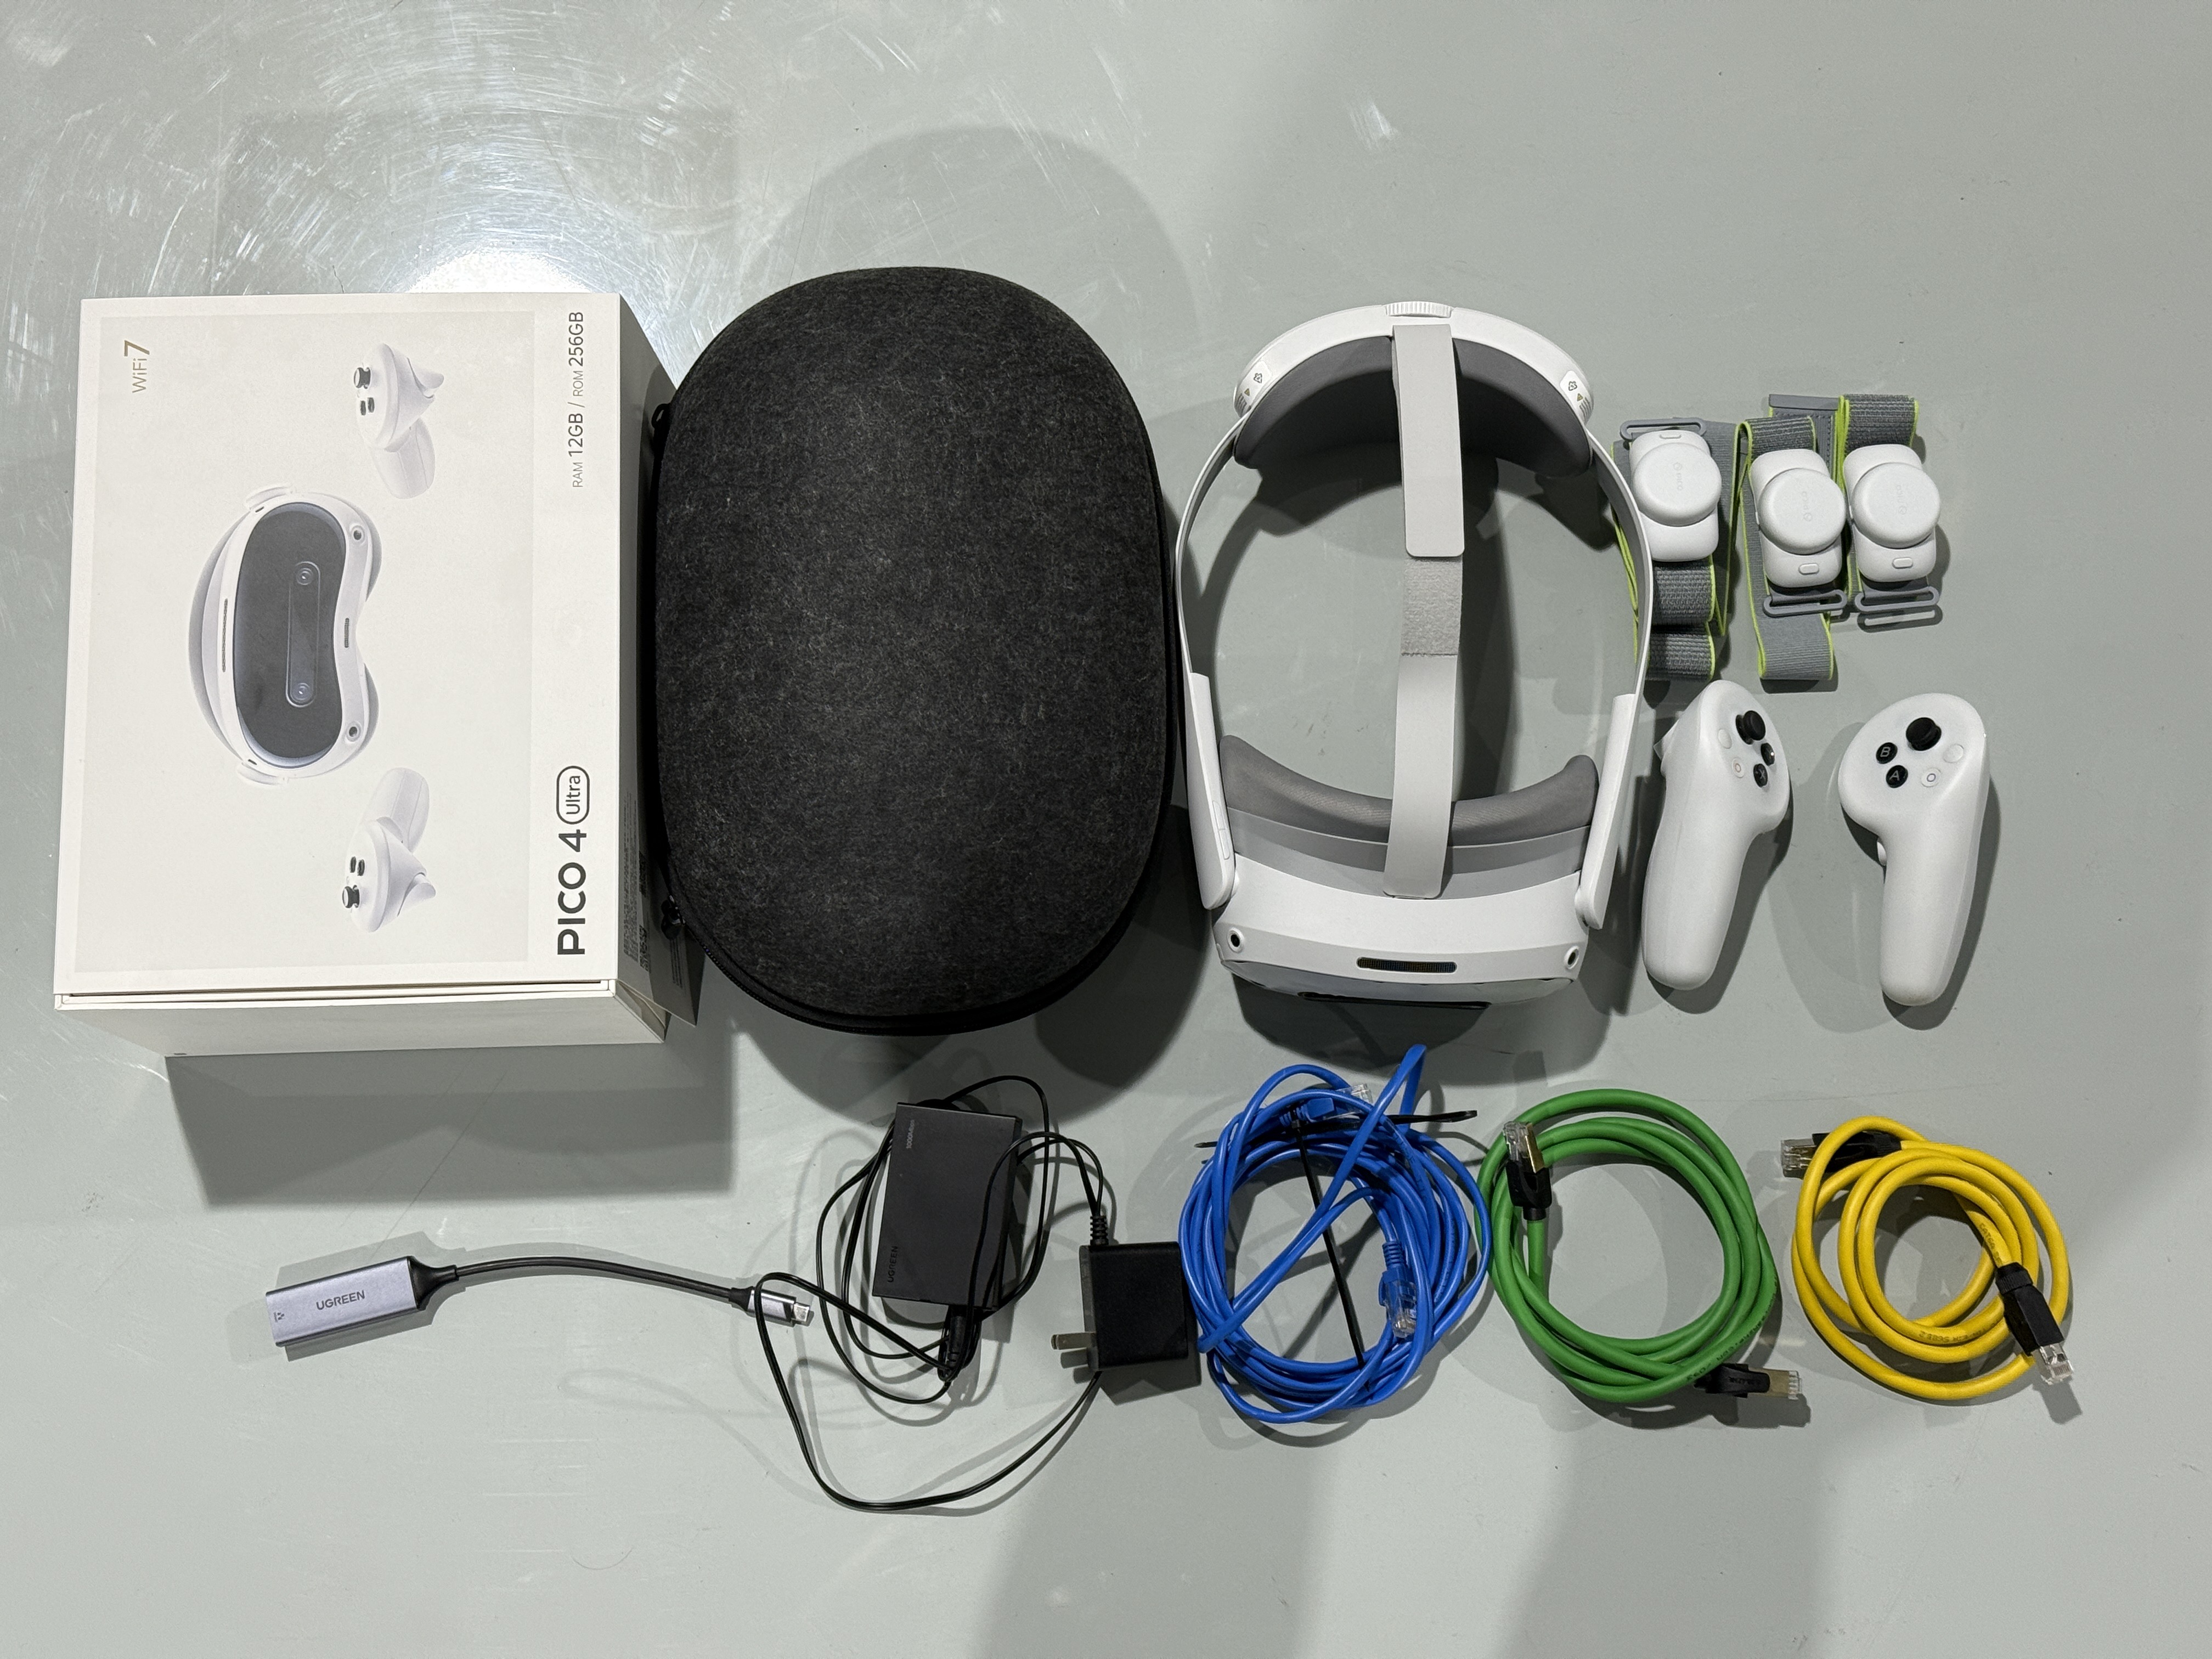
1. 设备与配件
开始接线前,请确认 Skye/Luna 设备、头显、手柄 / 传感器、网线、Type-C 转网口转换器、电源适配器等配件齐全。
2. 背部接口参考
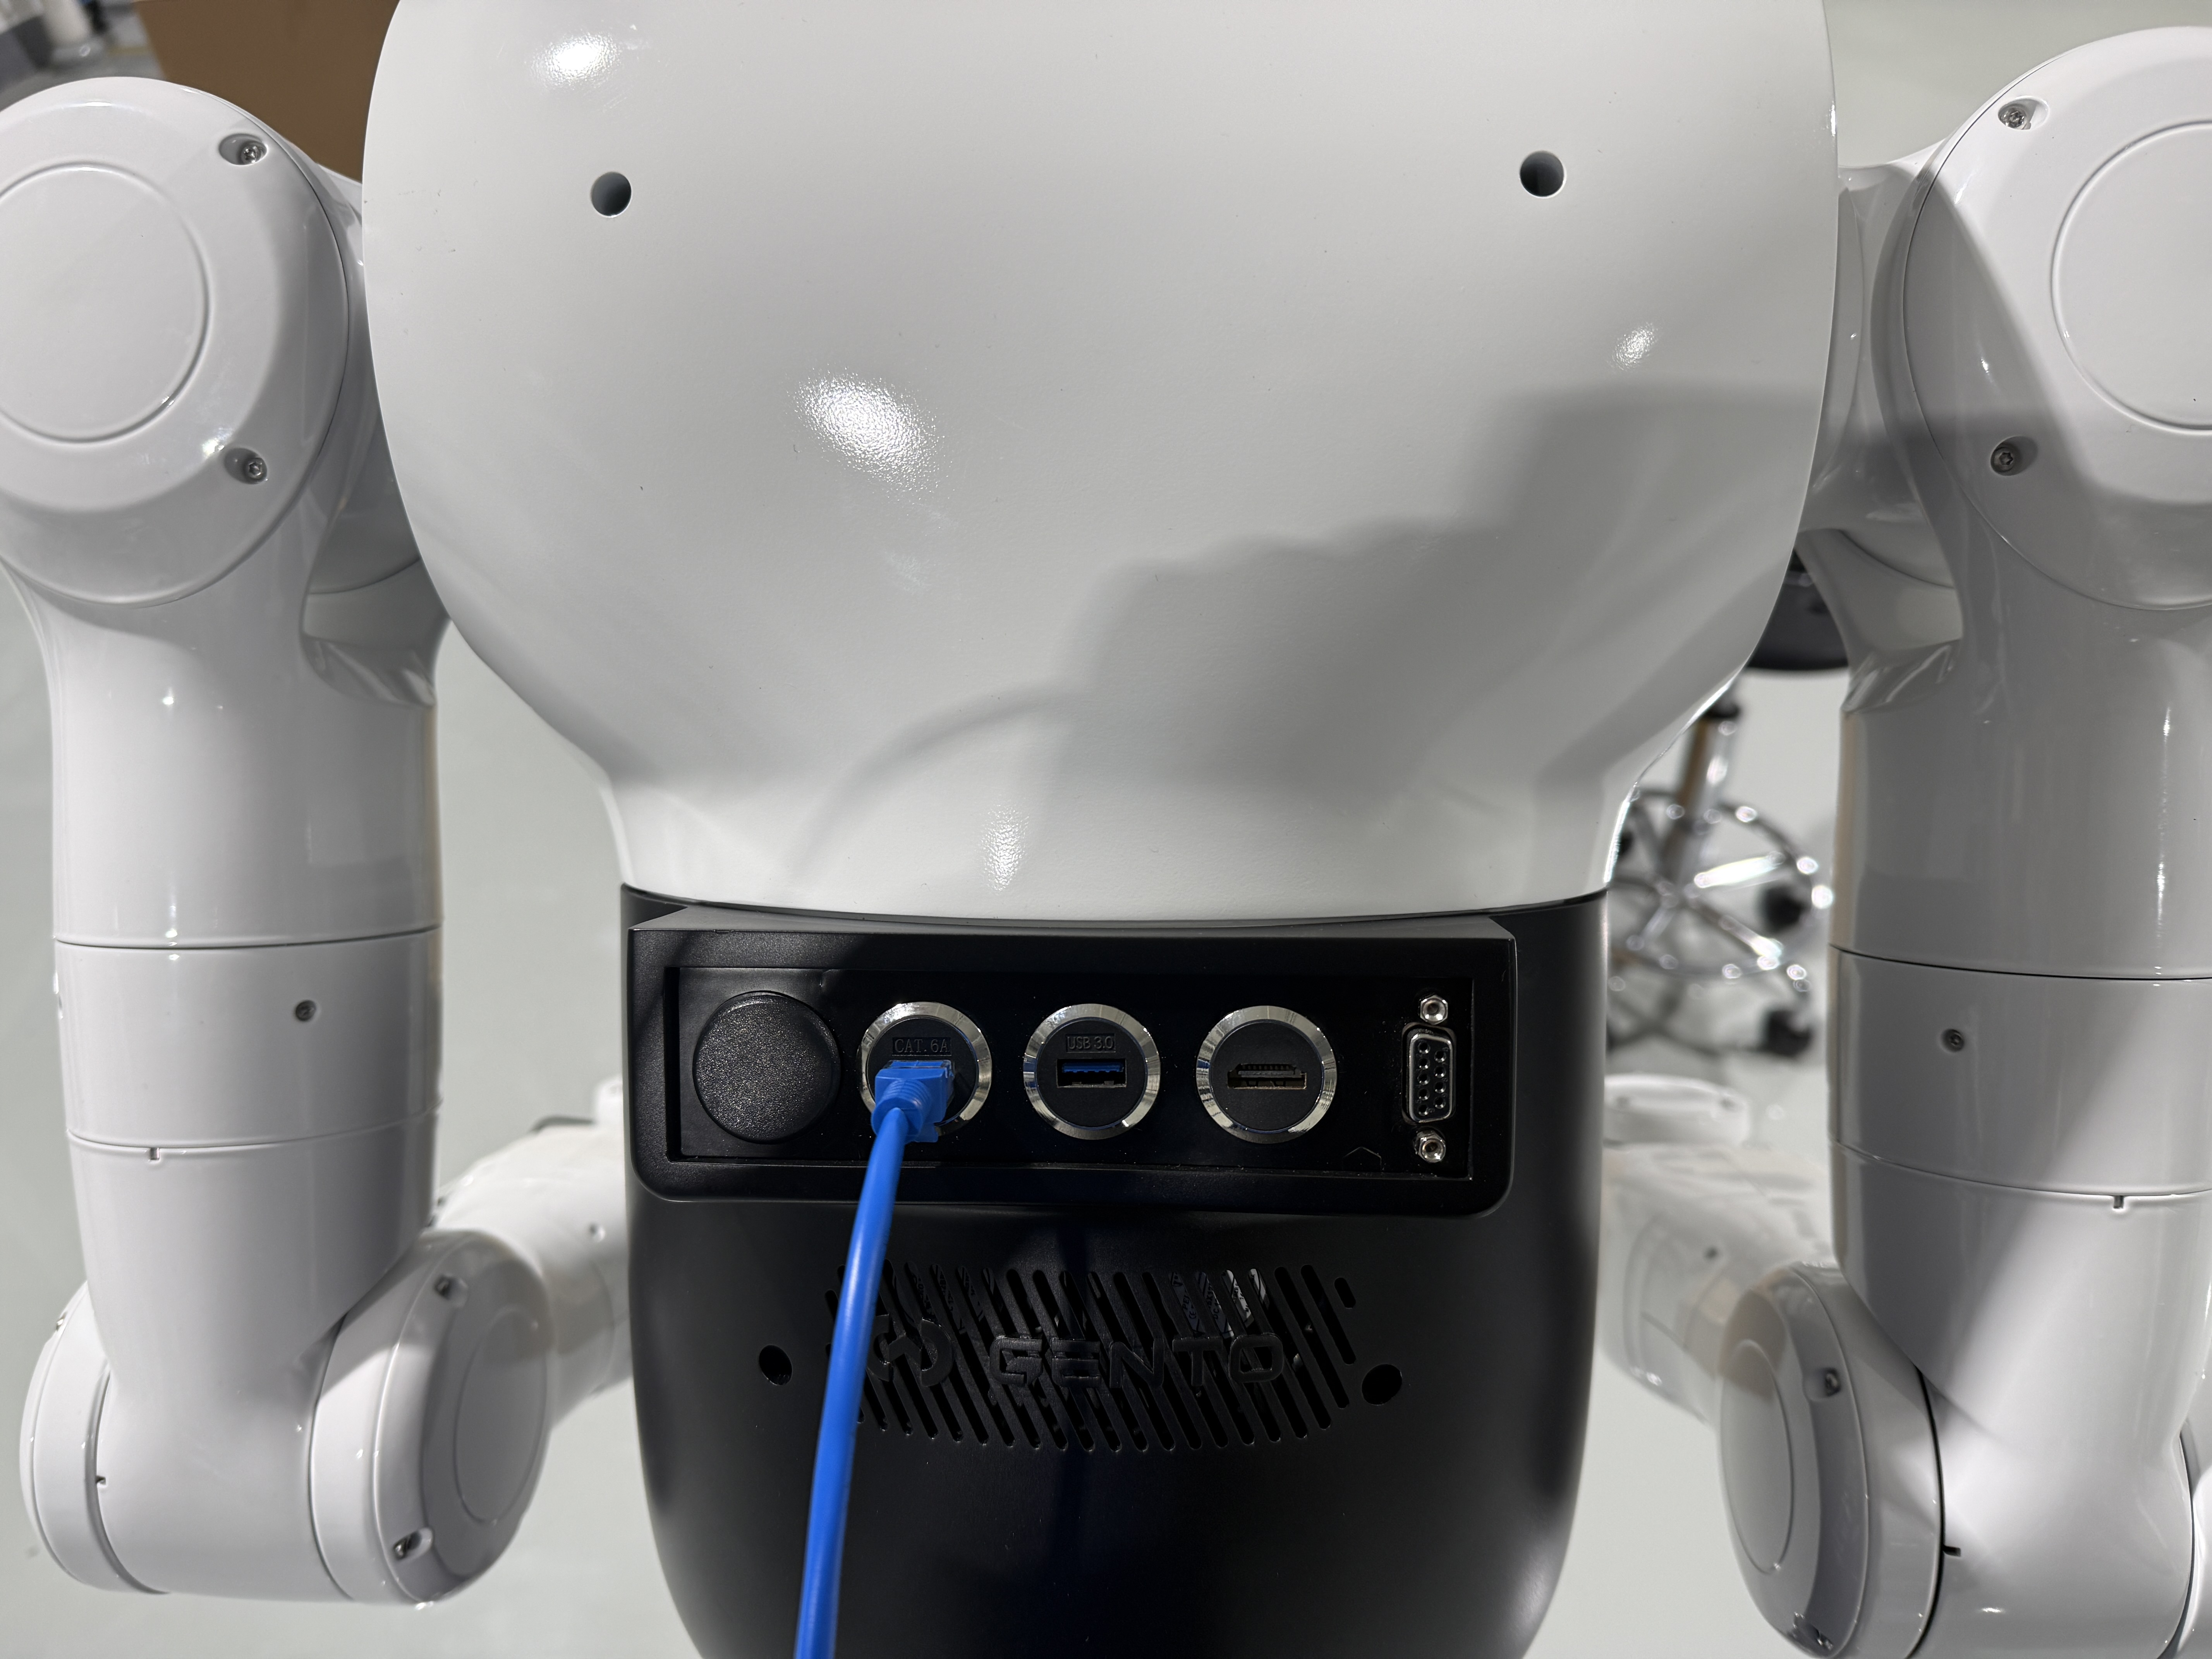
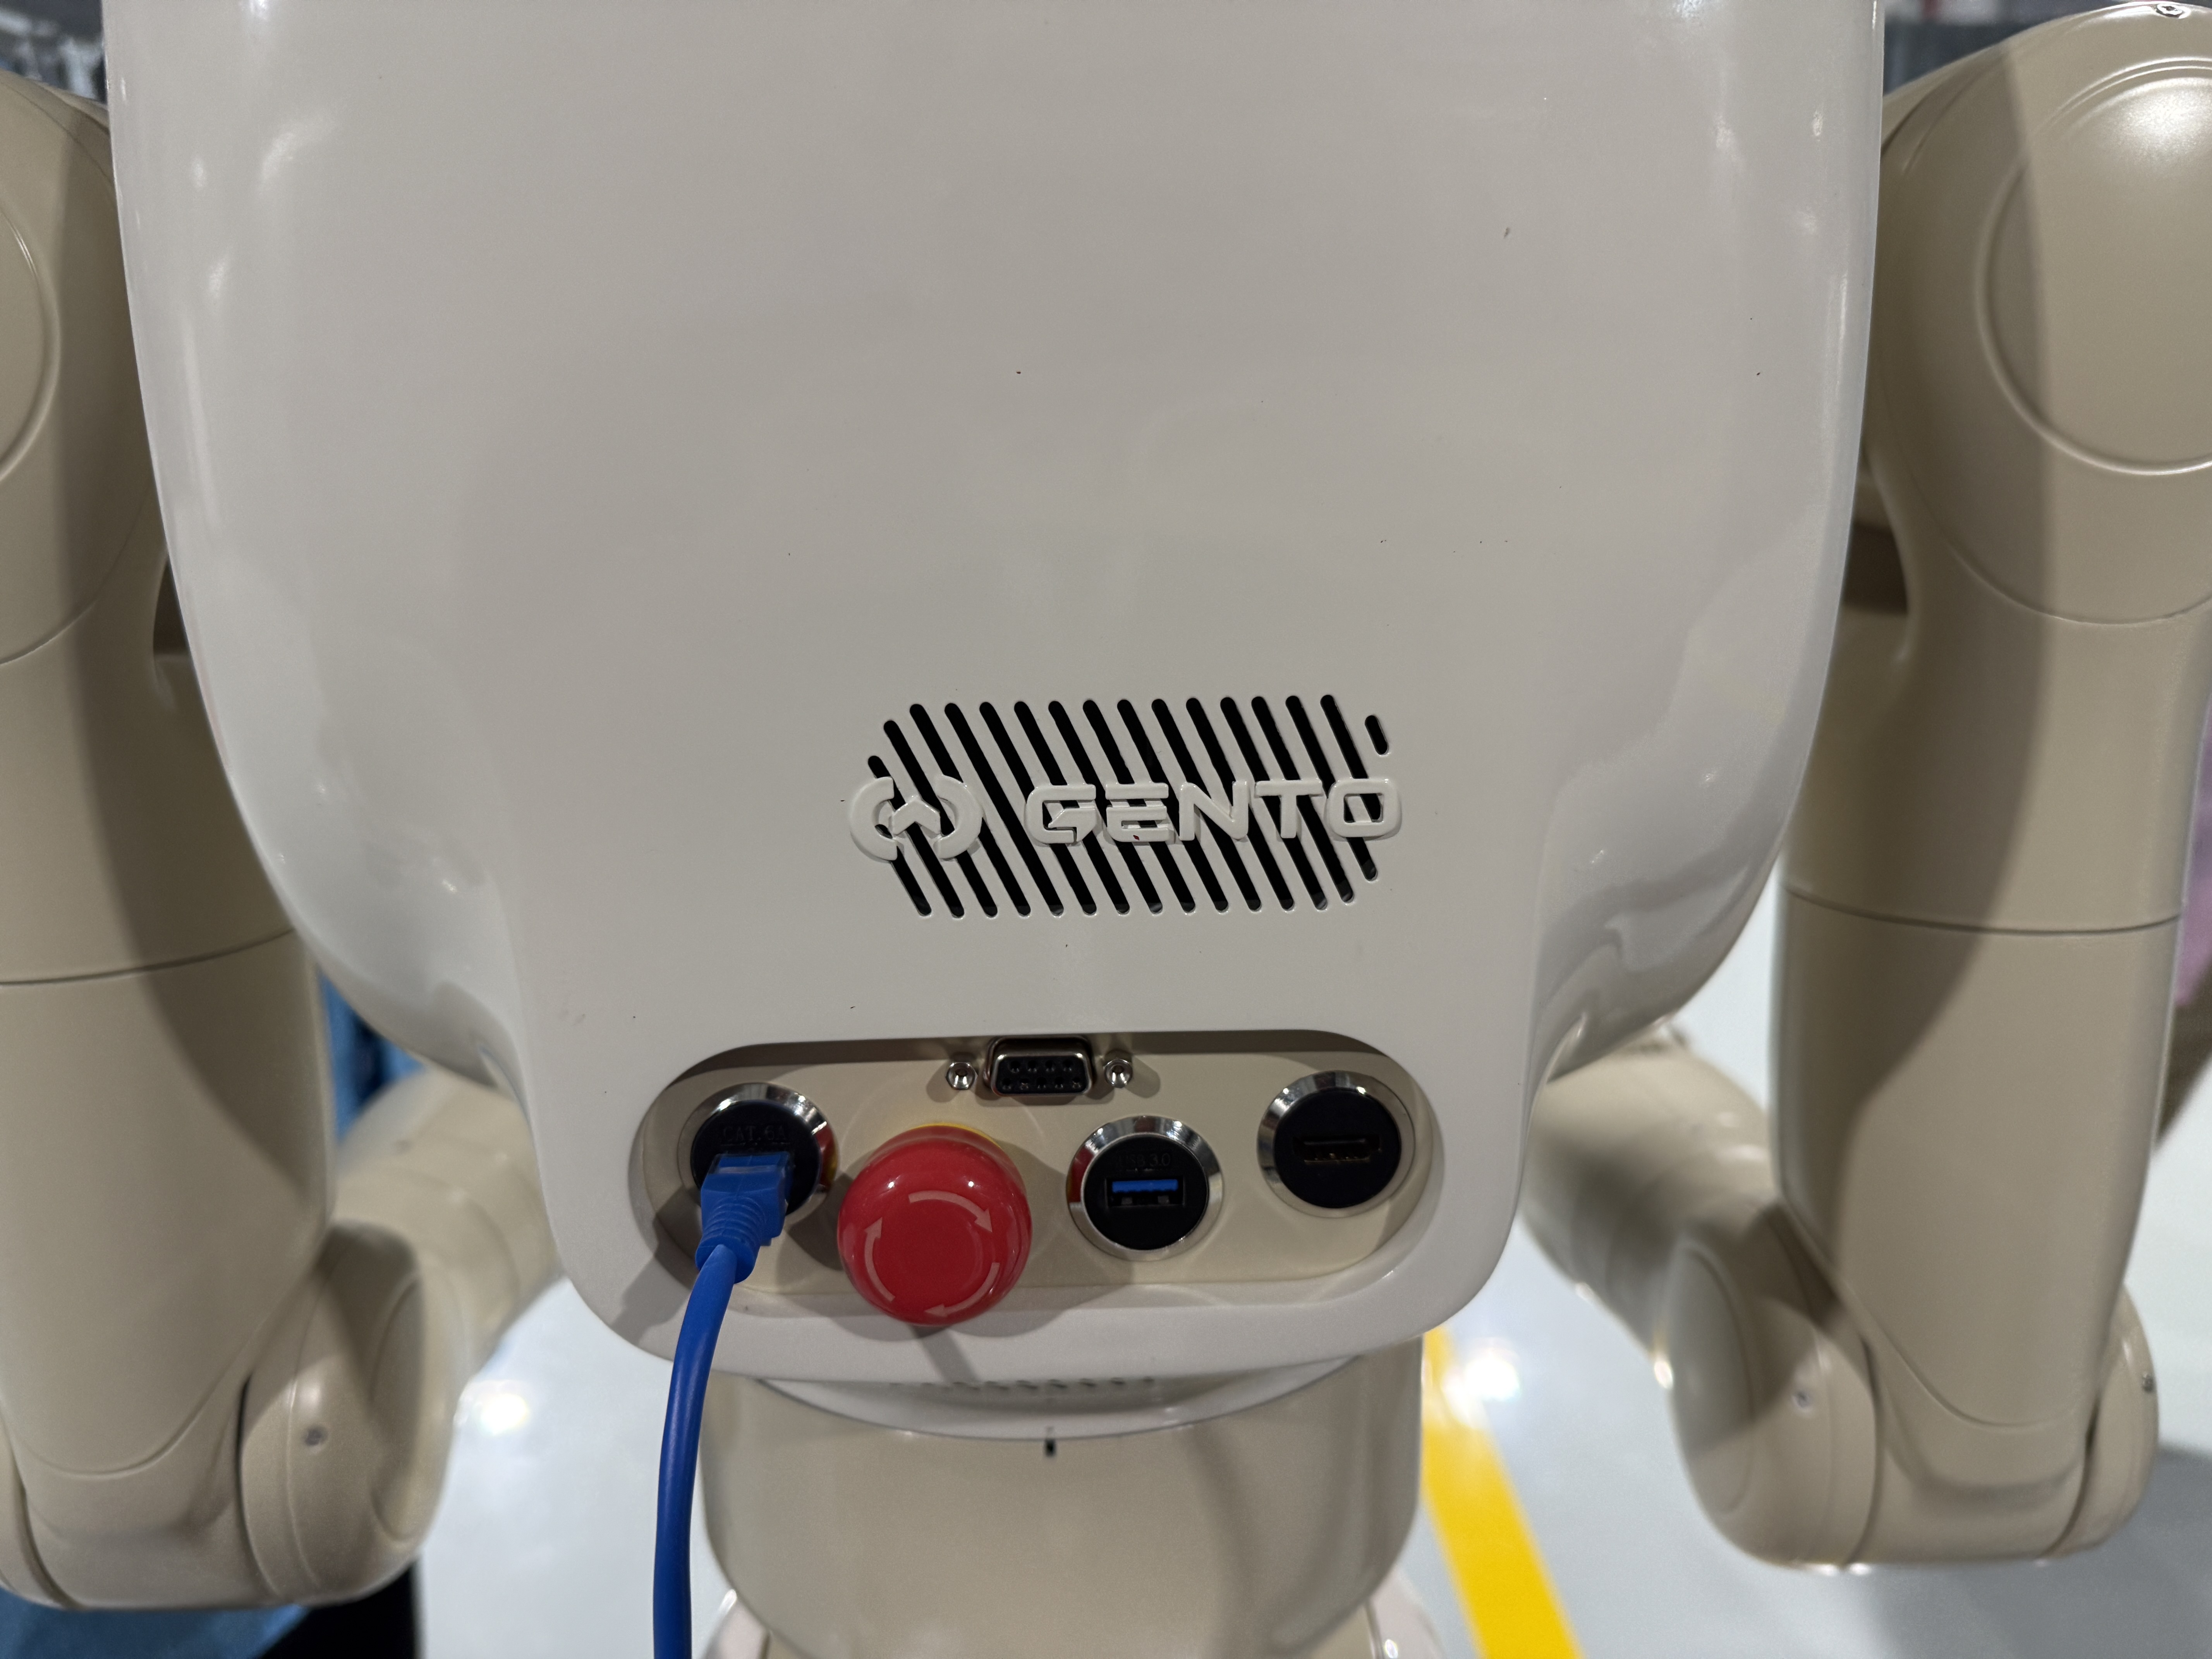
Skye 与 Luna 的背部接口位置和外观略有差异,现场接线时以对应机型的实物接口为准。
2.1 Skye 背部接口
2.2 Luna 背部接口
3. 网络接线
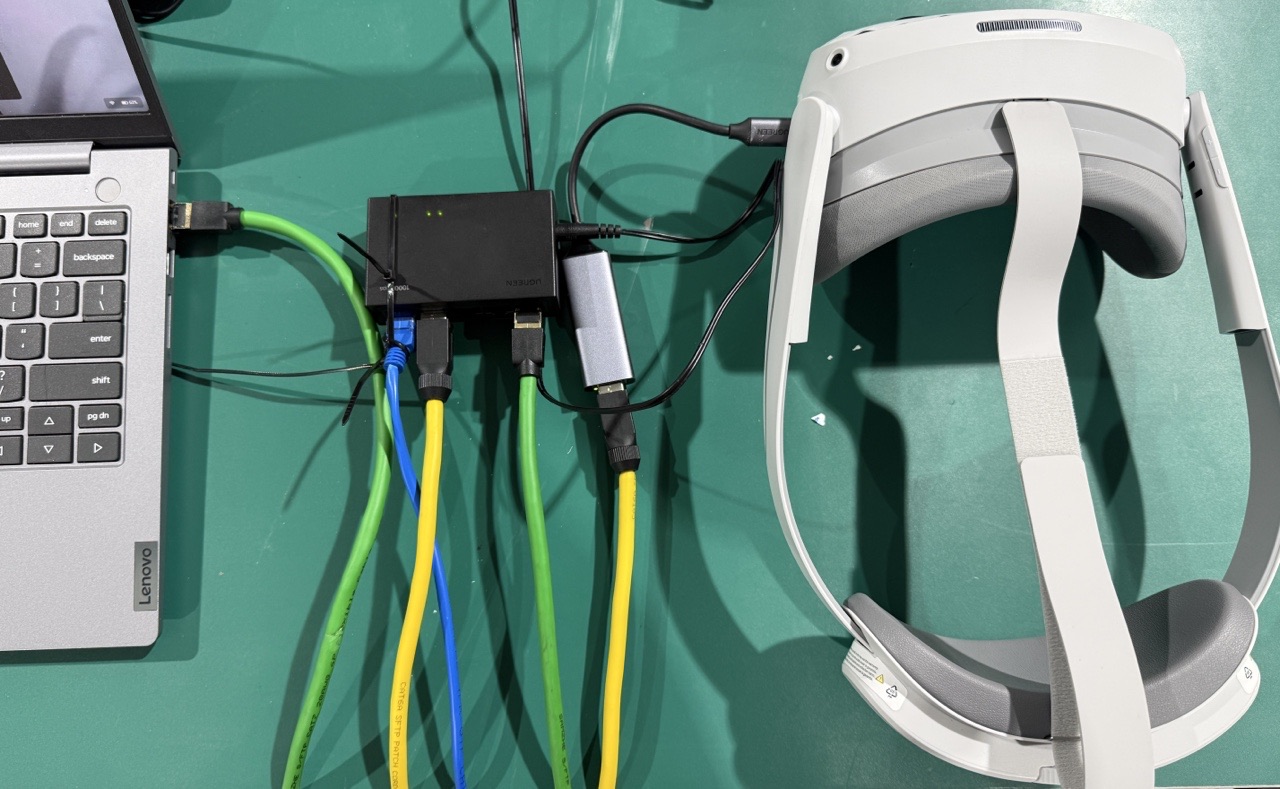
按以下方式连接网络:
头显网口注意事项
头显使用有线网络时,天准控制器接 1 号网口,灵境 Thor 控制器接 2 号网口;两种控制器的默认连接地址均为 6.6.7.100。不要混接两个网口;现场修改过网络配置时,以设备交付参数为准。
- 将机器人背部网口接入路由器 / 交换机。
- 将上位机接入同一路由器 / 交换机。
- 将头显通过 Type-C 转网口转换器接入同一路由器 / 交换机。
- 确认机器人、上位机和头显处于同一网段。
4. 接线检查
上电和启动前,逐项确认:
| 检查项 | 要求 |
|---|---|
| 机器人背部网口 | 网线插接牢固,连接至路由器 / 交换机 |
| 上位机网络 | 与机器人处于同一局域网 |
| 头显网络 | 通过 Type-C 转网口转换器有线接入 |
| 电源与急停 | 电源连接正常,急停按钮处于释放状态 |
| 线缆状态 | 网线、转接器和电源线无松动 |
5. 注意事项
- 不建议头显通过 WiFi 进行遥操,优先使用有线网络连接。
- 天准控制器的头显网线接 1 号网口;灵境 Thor 控制器的头显网线接 2 号网口。
- 接线完成后,再进行环境配置和启动调试。
- 若上位机无法连接机器人,请优先检查网线、路由器 / 交换机、电源和 IP 网段。