Skye/Luna 产品概述
产品定位
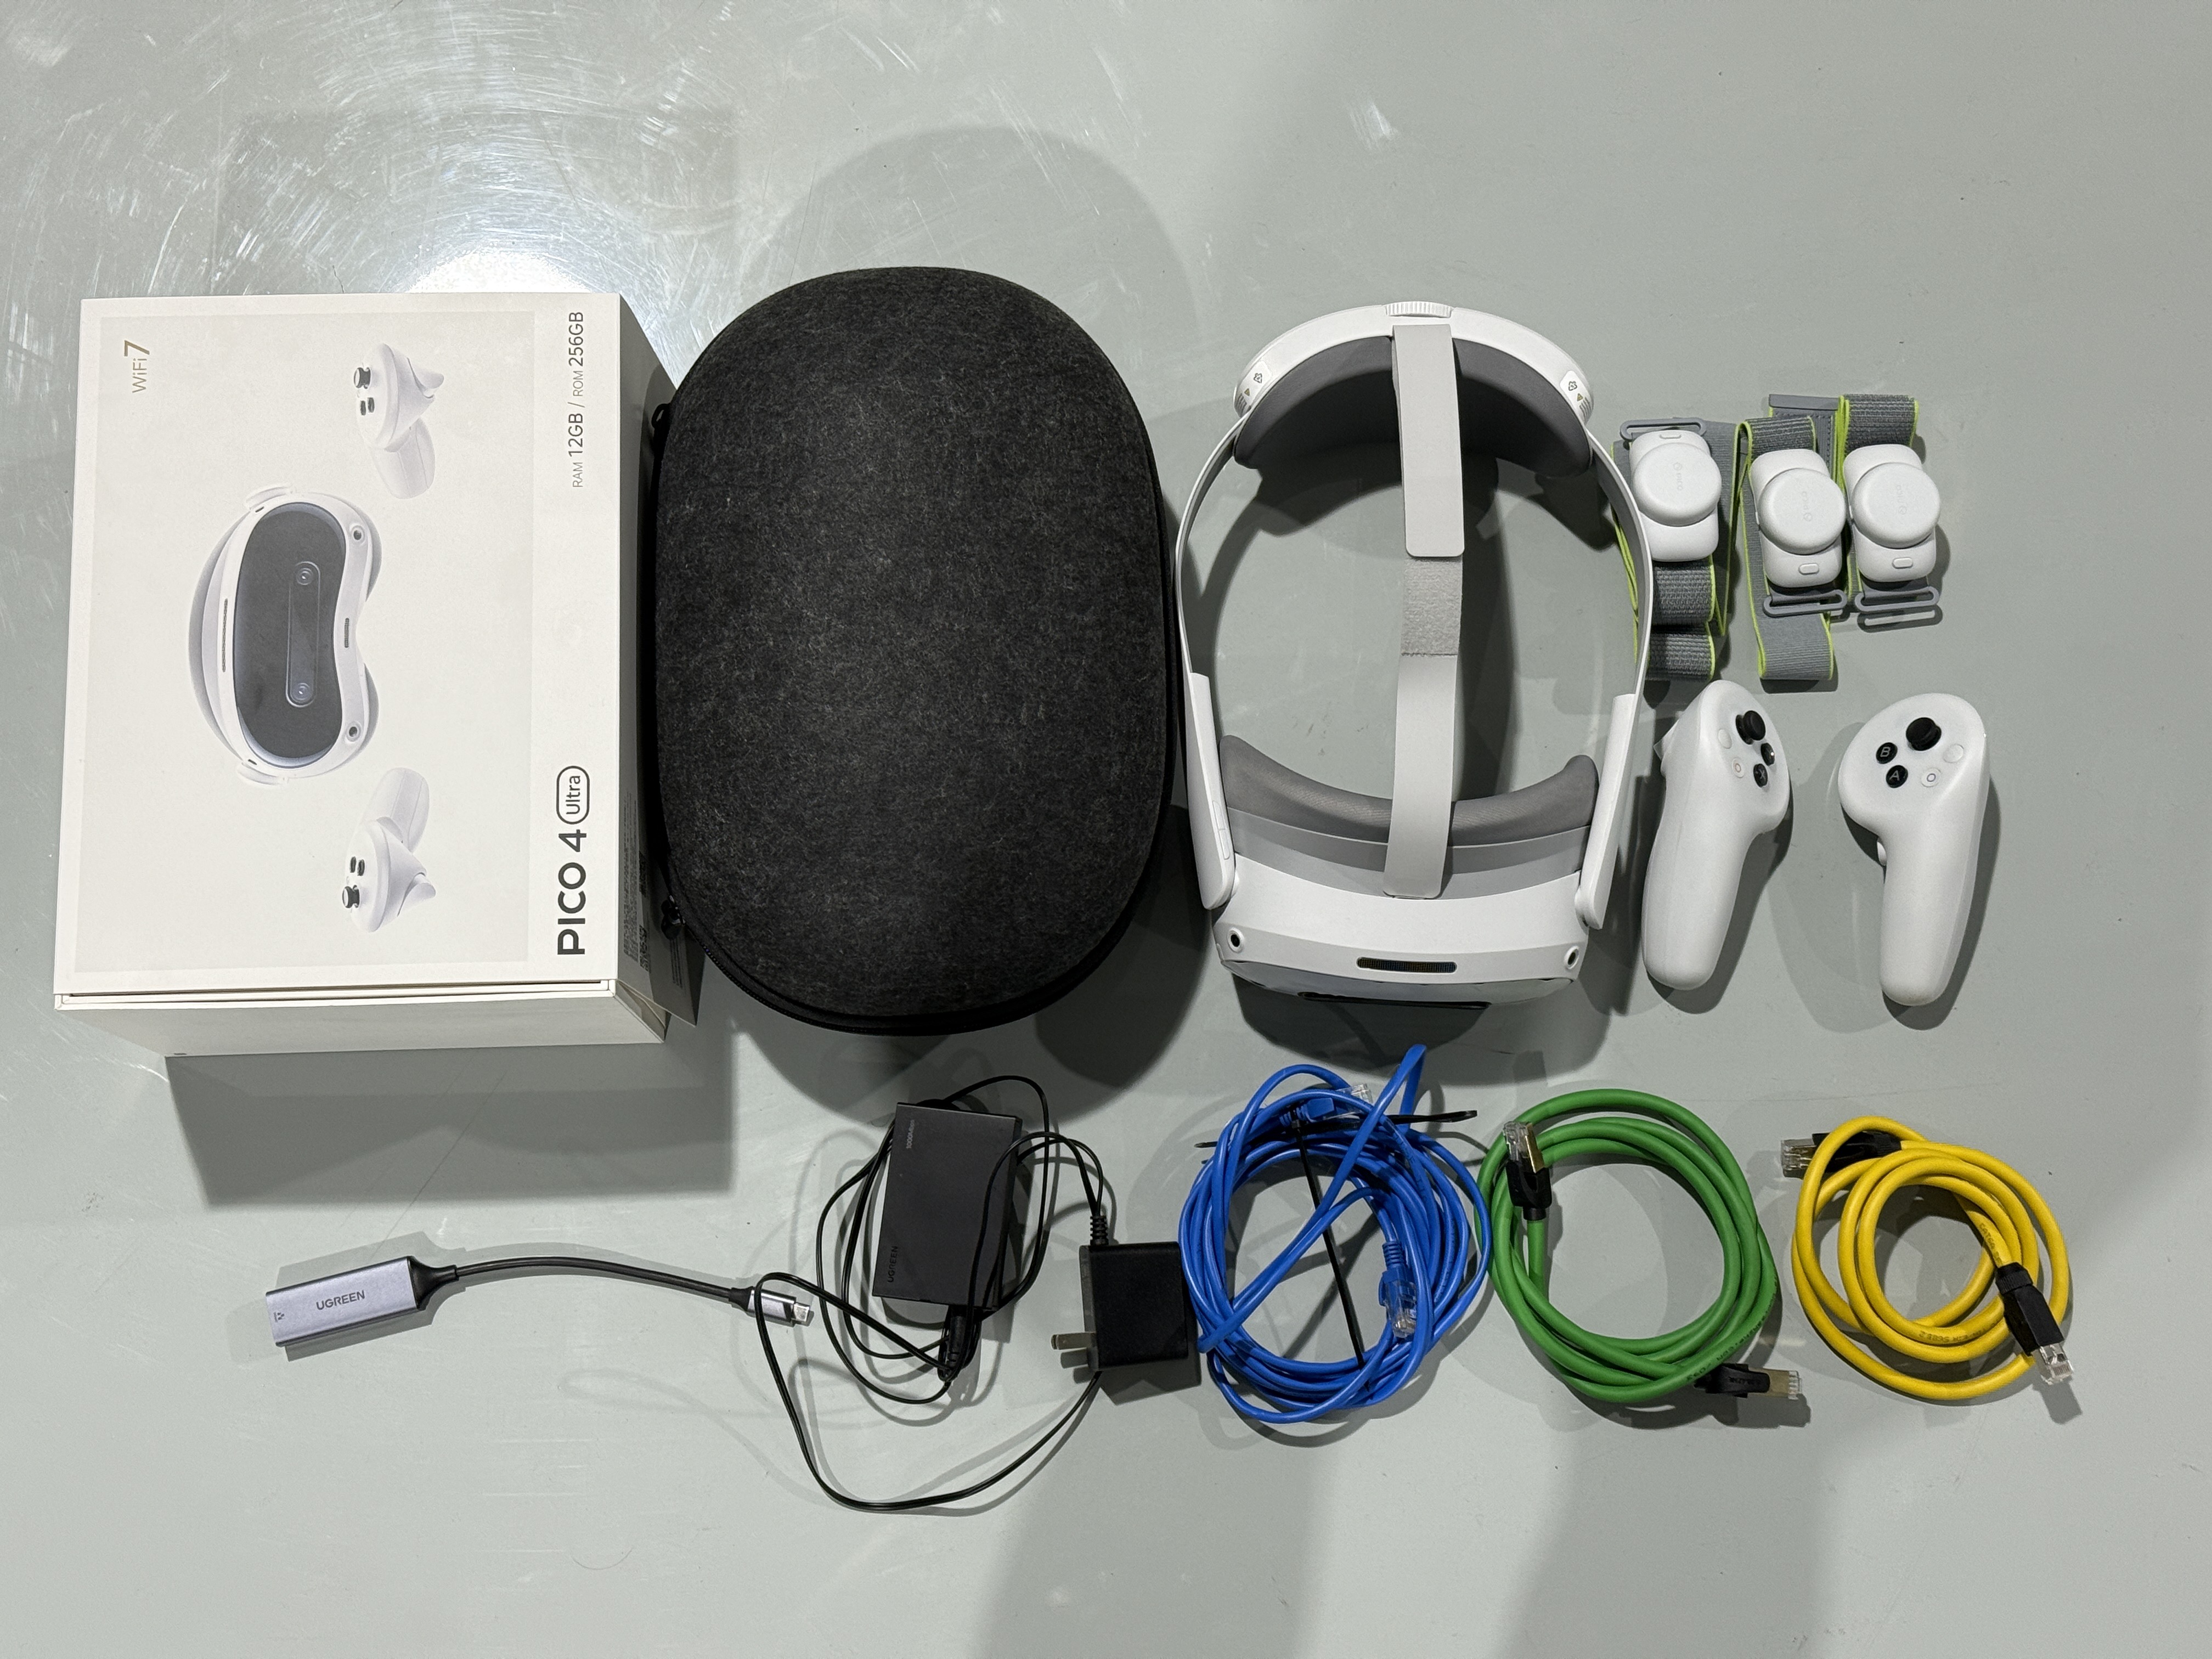
Skye 和 Luna 是支持全身遥操作的机器人型号,并不是遥操系统的名称。机器人出货时集成天准003控制单元、四路相机及遥操所需硬件。操作员佩戴 Pico 头显、手臂组件、一个腰部传感器和两个腿部传感器后,动作可实时映射到机器人。Skye 执行双臂、躯干和升降动作,Luna 执行双臂、躯干和腿部动作。
系统组成
| 组件 | 说明 |
|---|---|
| Skye 机器人 | 执行双臂、BODY 2 自由度和 LIFT 1 自由度遥操作,不包含膝关节 |
| Luna 机器人 | 执行双臂和 BODY 6 自由度全身遥操作,包含膝式主体结构 |
| 天准003控制单元 | 运行 Apex 和 ROS 2 控制服务 |
| 四路相机 | 提供四宫格第一视角和环境画面 |
| Pico 头显 | 显示第一视角画面并提供头部追踪 |
| 操控手臂(左/右) | 捕获操作员双臂运动 |
| 腰部传感器 | 捕获躯干姿态 |
| 腿部传感器 | 两个,用于捕获下肢动作并计算 Skye 的躯干/升降或 Luna 的腿部映射 |
| 上位机 | 运行经典版 Apex Teleop |
机器人接口
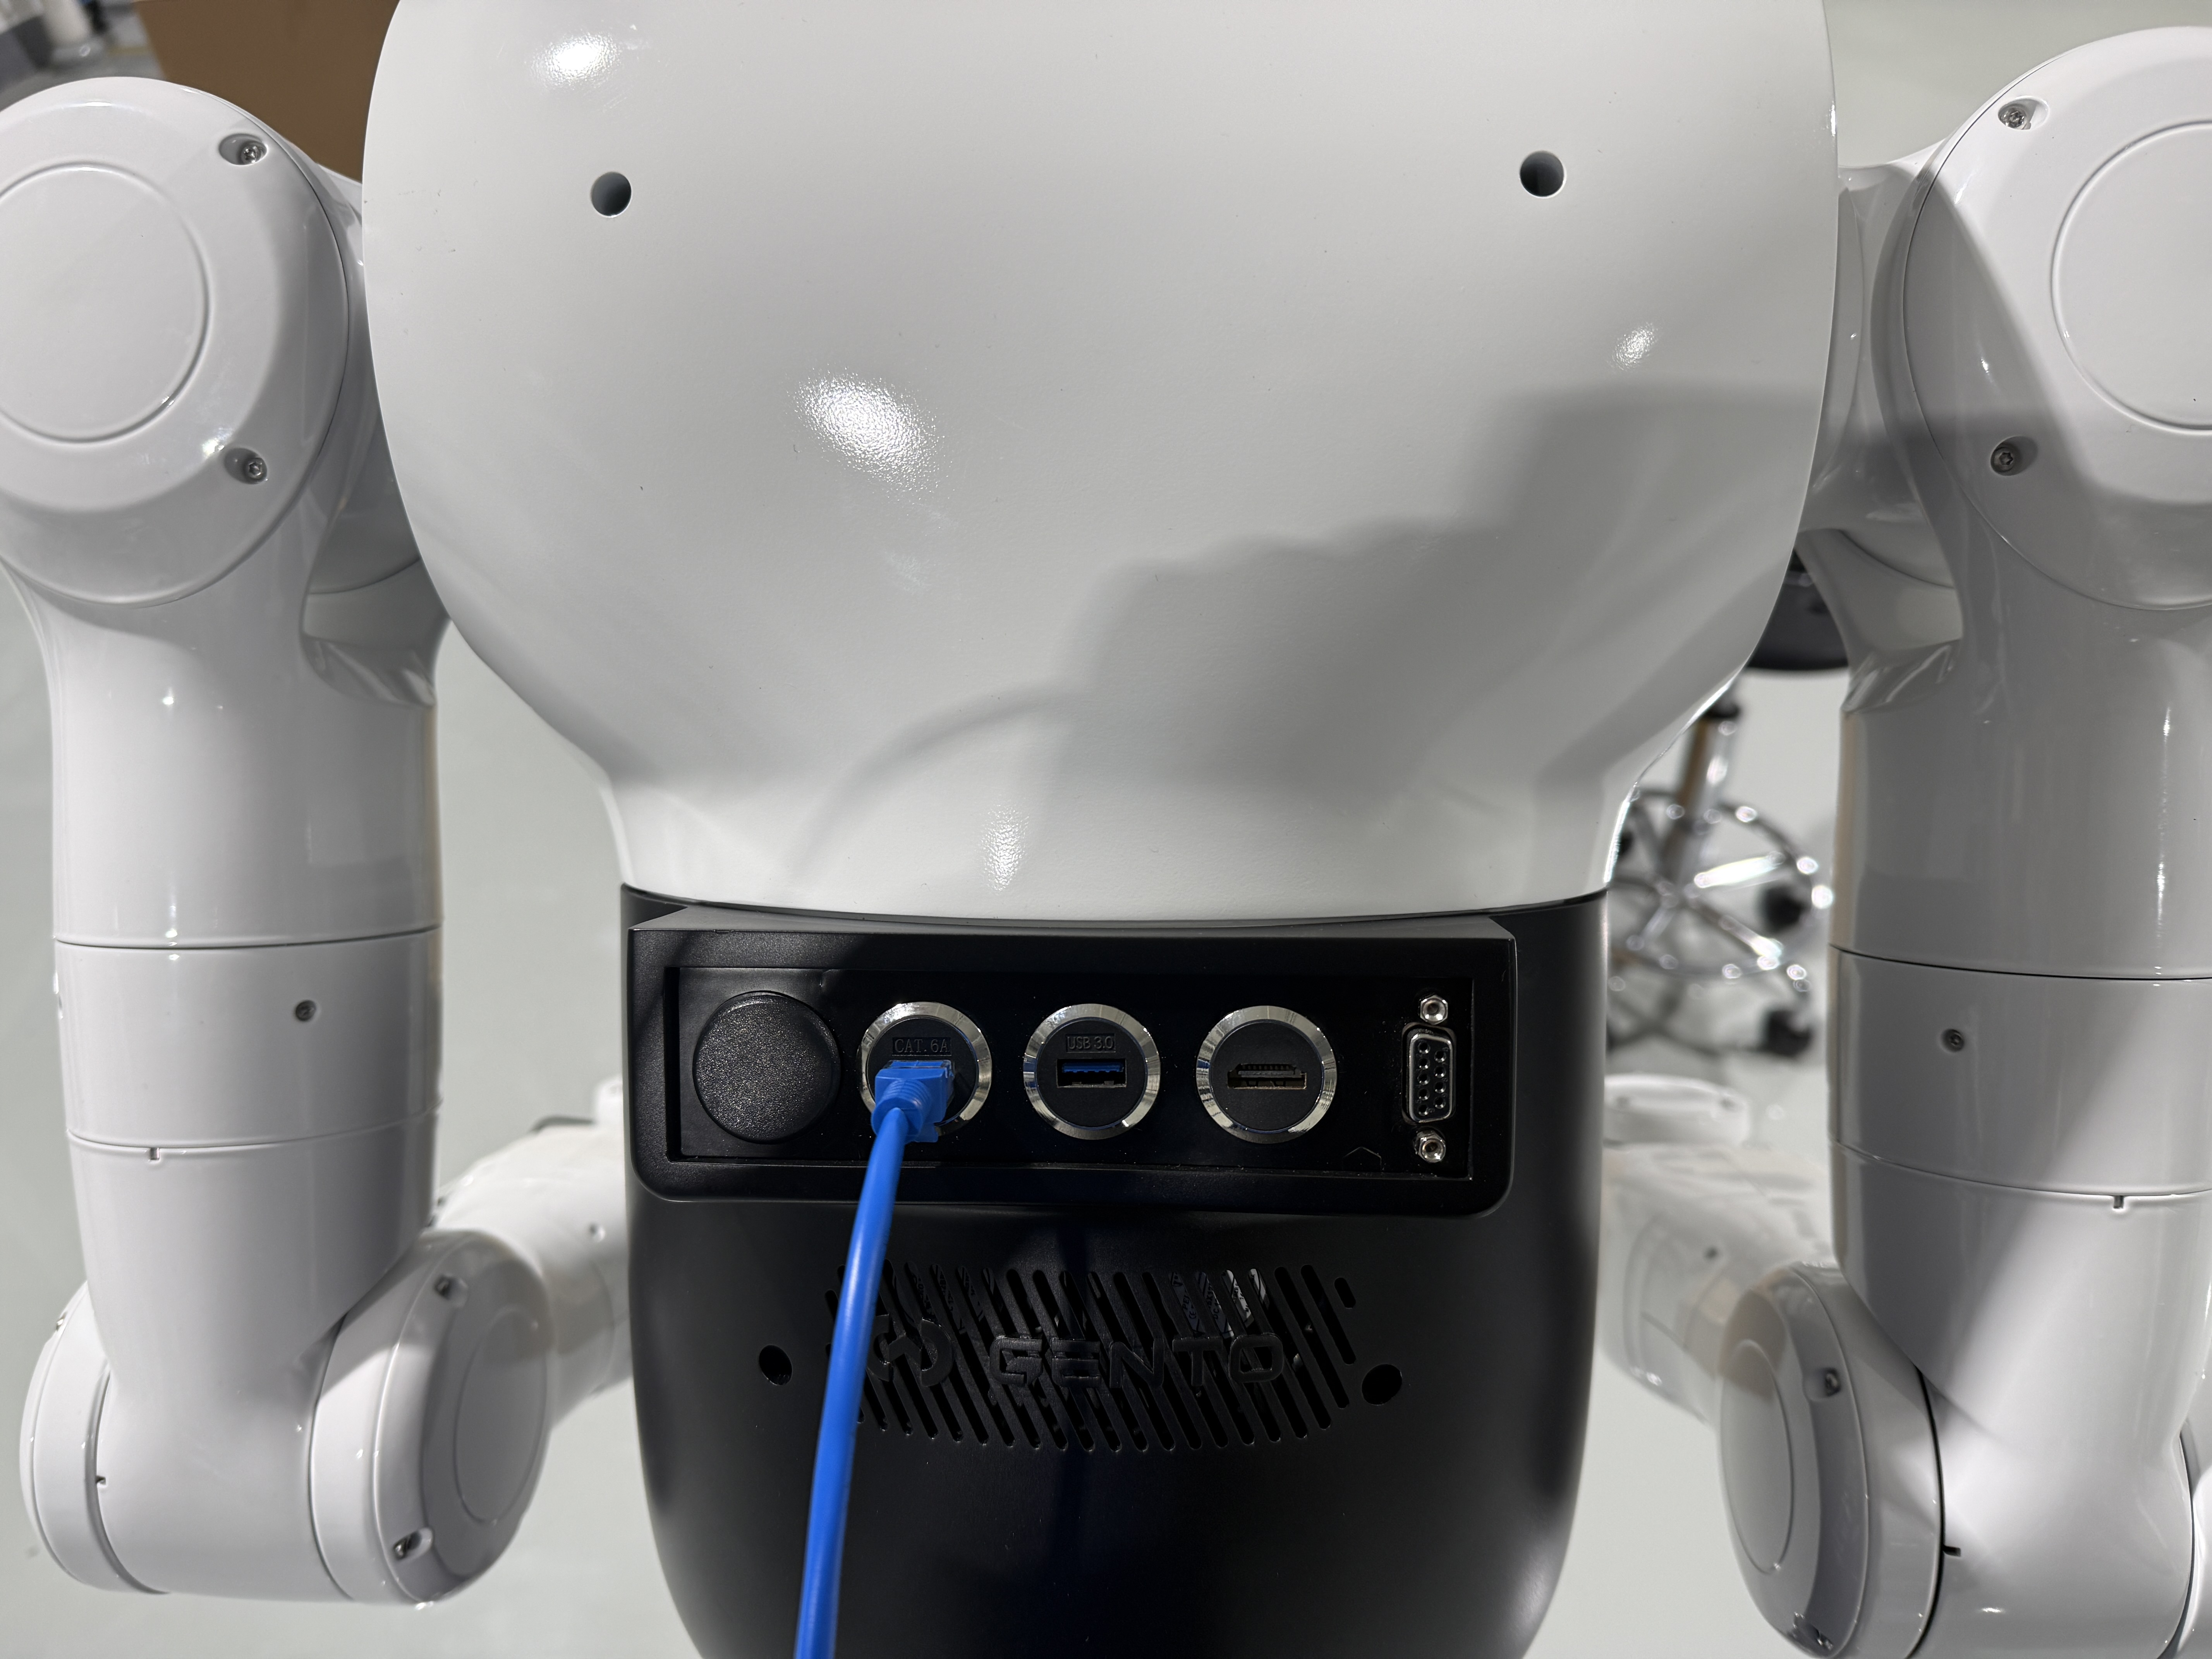
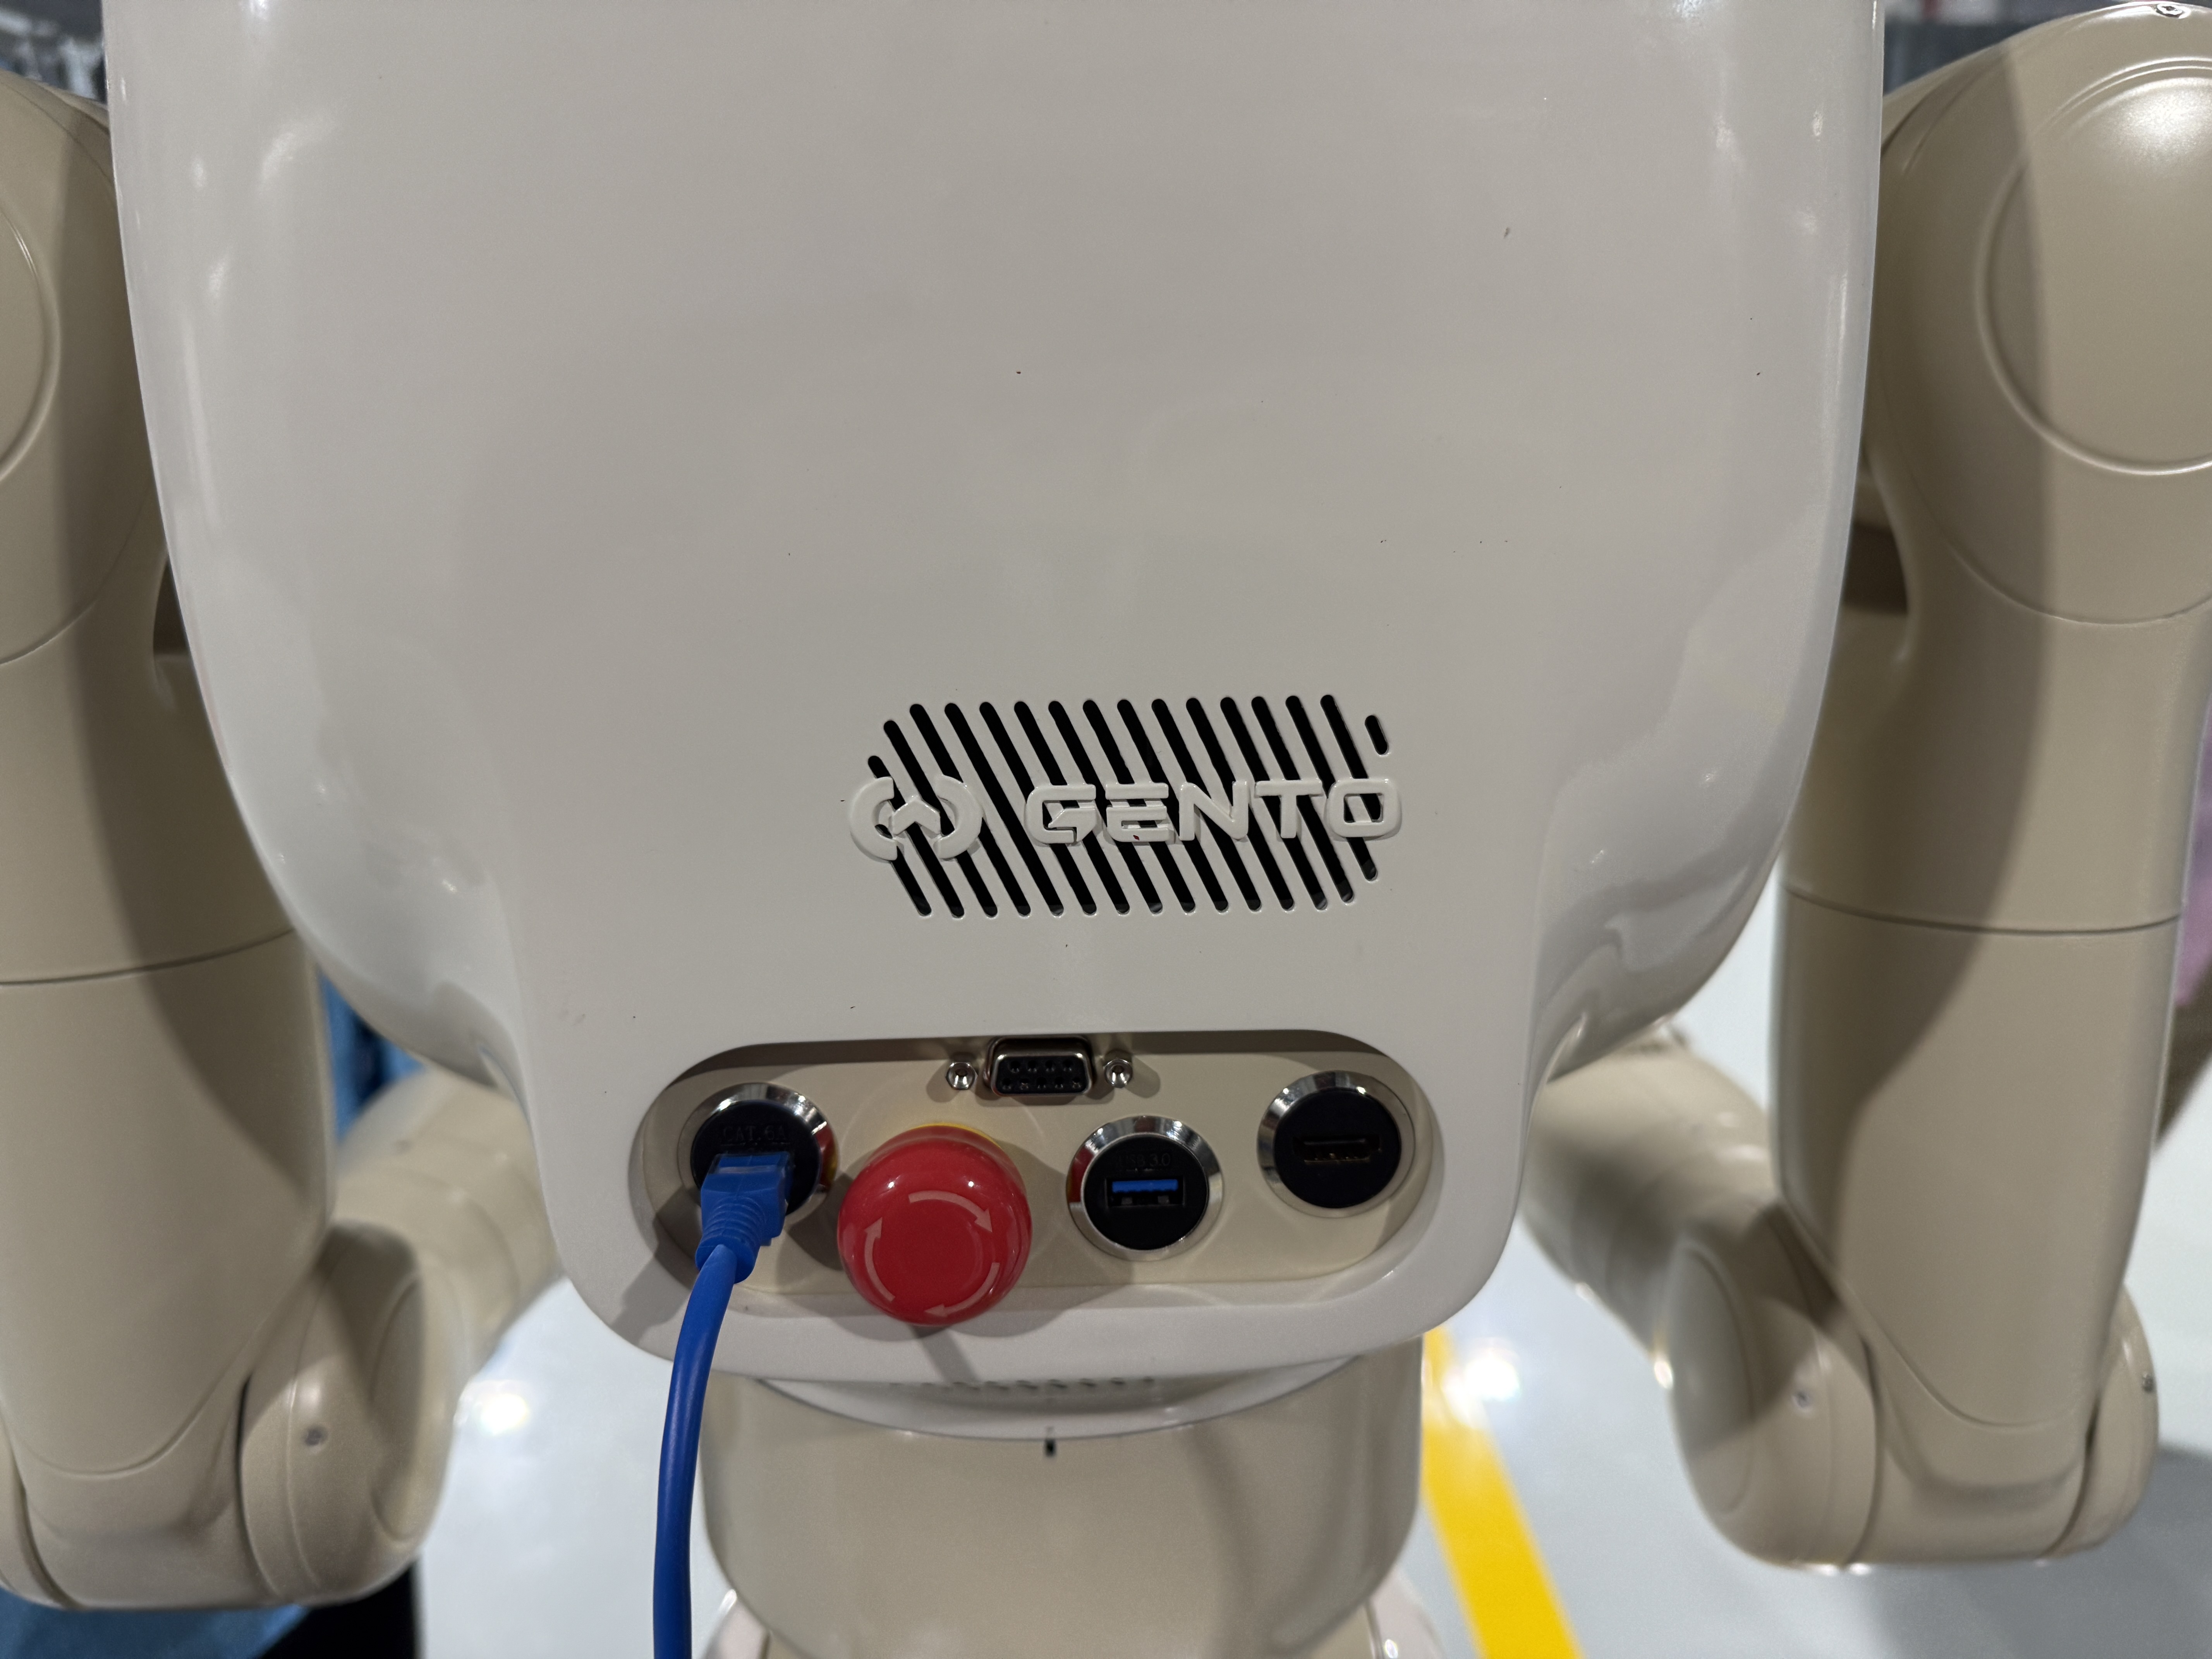
接口位置因机型不同而不同,接线时按硬件接线和设备标签操作。
穿戴说明
- Pico 头显:佩戴后确认视野清晰,头带固定可靠。
- 操控手臂:区分左右,固定后不得影响肘关节活动。
- 腰部传感器:佩戴在背部并保持方向正确。
- 腿部传感器:两个传感器分别固定在规定位置,用于全身追踪;Skye 不含膝关节,但仍需使用腿部传感器。
- 各追踪组件使用前应确认电量、连接和追踪状态。
标准配件
| 配件名称 | 数量 | 说明 |
|---|---|---|
| Pico 头显 | 1 | Skye/Luna 全身遥操使用的头显 |
| 操控手臂(左/右) | 各 1 | 捕获双臂动作 |
| 腰部传感器 | 1 | 捕获躯干姿态 |
| 腿部传感器 | 2 | 捕获下肢动作,用于 Skye 的躯干/升降或 Luna 的腿部映射 |
| 网线 | 若干 | 连接机器人、上位机、交换设备和头显适配器 |
| Type-C 转网口转换器 | 1 | Pico 有线接入局域网 |
软件组成
| 软件 | 安装位置 | 说明 |
|---|---|---|
| Apex 控制器端 | 天准003控制单元 | 当前源码核对快照为 v1.0.6.95g-beta-10-g14cfc0d;客户安装包以交付清单为准 |
| Teleop 遥操服务 | 上位机 | 使用与控制端同一交付批次的配套版本,负责遥操数据处理 |
| Apex 前端 | 上位机 | 使用与控制端同一交付批次的配套版本,用于连接机器人、切换模式、录制、回放和查看日志 |
| Apex Pico 客户端 | Pico 头显 | 网络连接、视频显示和全身遥操输入 |
网络说明
| 项目 | 说明 |
|---|---|
| 天准003控制单元 | 默认以 6.6.7.100 为例,现场修改后以实际地址为准 |
| 上位机 | 与天准003处于同一网段,地址不得冲突 |
| Pico 头显 | 由现场网络分配同网段地址,连接目标填写天准003实际 IP |
不要将 Pico 自身 IP 配置为与天准003相同的地址。
产品差异
- Skye 为 BODY 2 + LIFT 1 结构,不包含膝关节;Luna 为 BODY 6 膝式主体结构。
- Skye/Luna 均使用一个腰部传感器和两个腿部传感器完成全身动作映射,Marvin Pro 主要进行双臂遥操。
- Skye/Luna 使用 Pico 的腰部和腿部追踪组件,因此不使用 Meta Quest 作为标准全身遥操头显。
- Skye/Luna 当前继续使用经典版 Apex Teleop。