硬件接线
本页用于 Marvin Pro 系统的现场接线检查,包含天准电箱供电、急停、U 盘、通信网络、头显有线接入和机器人回零准备。
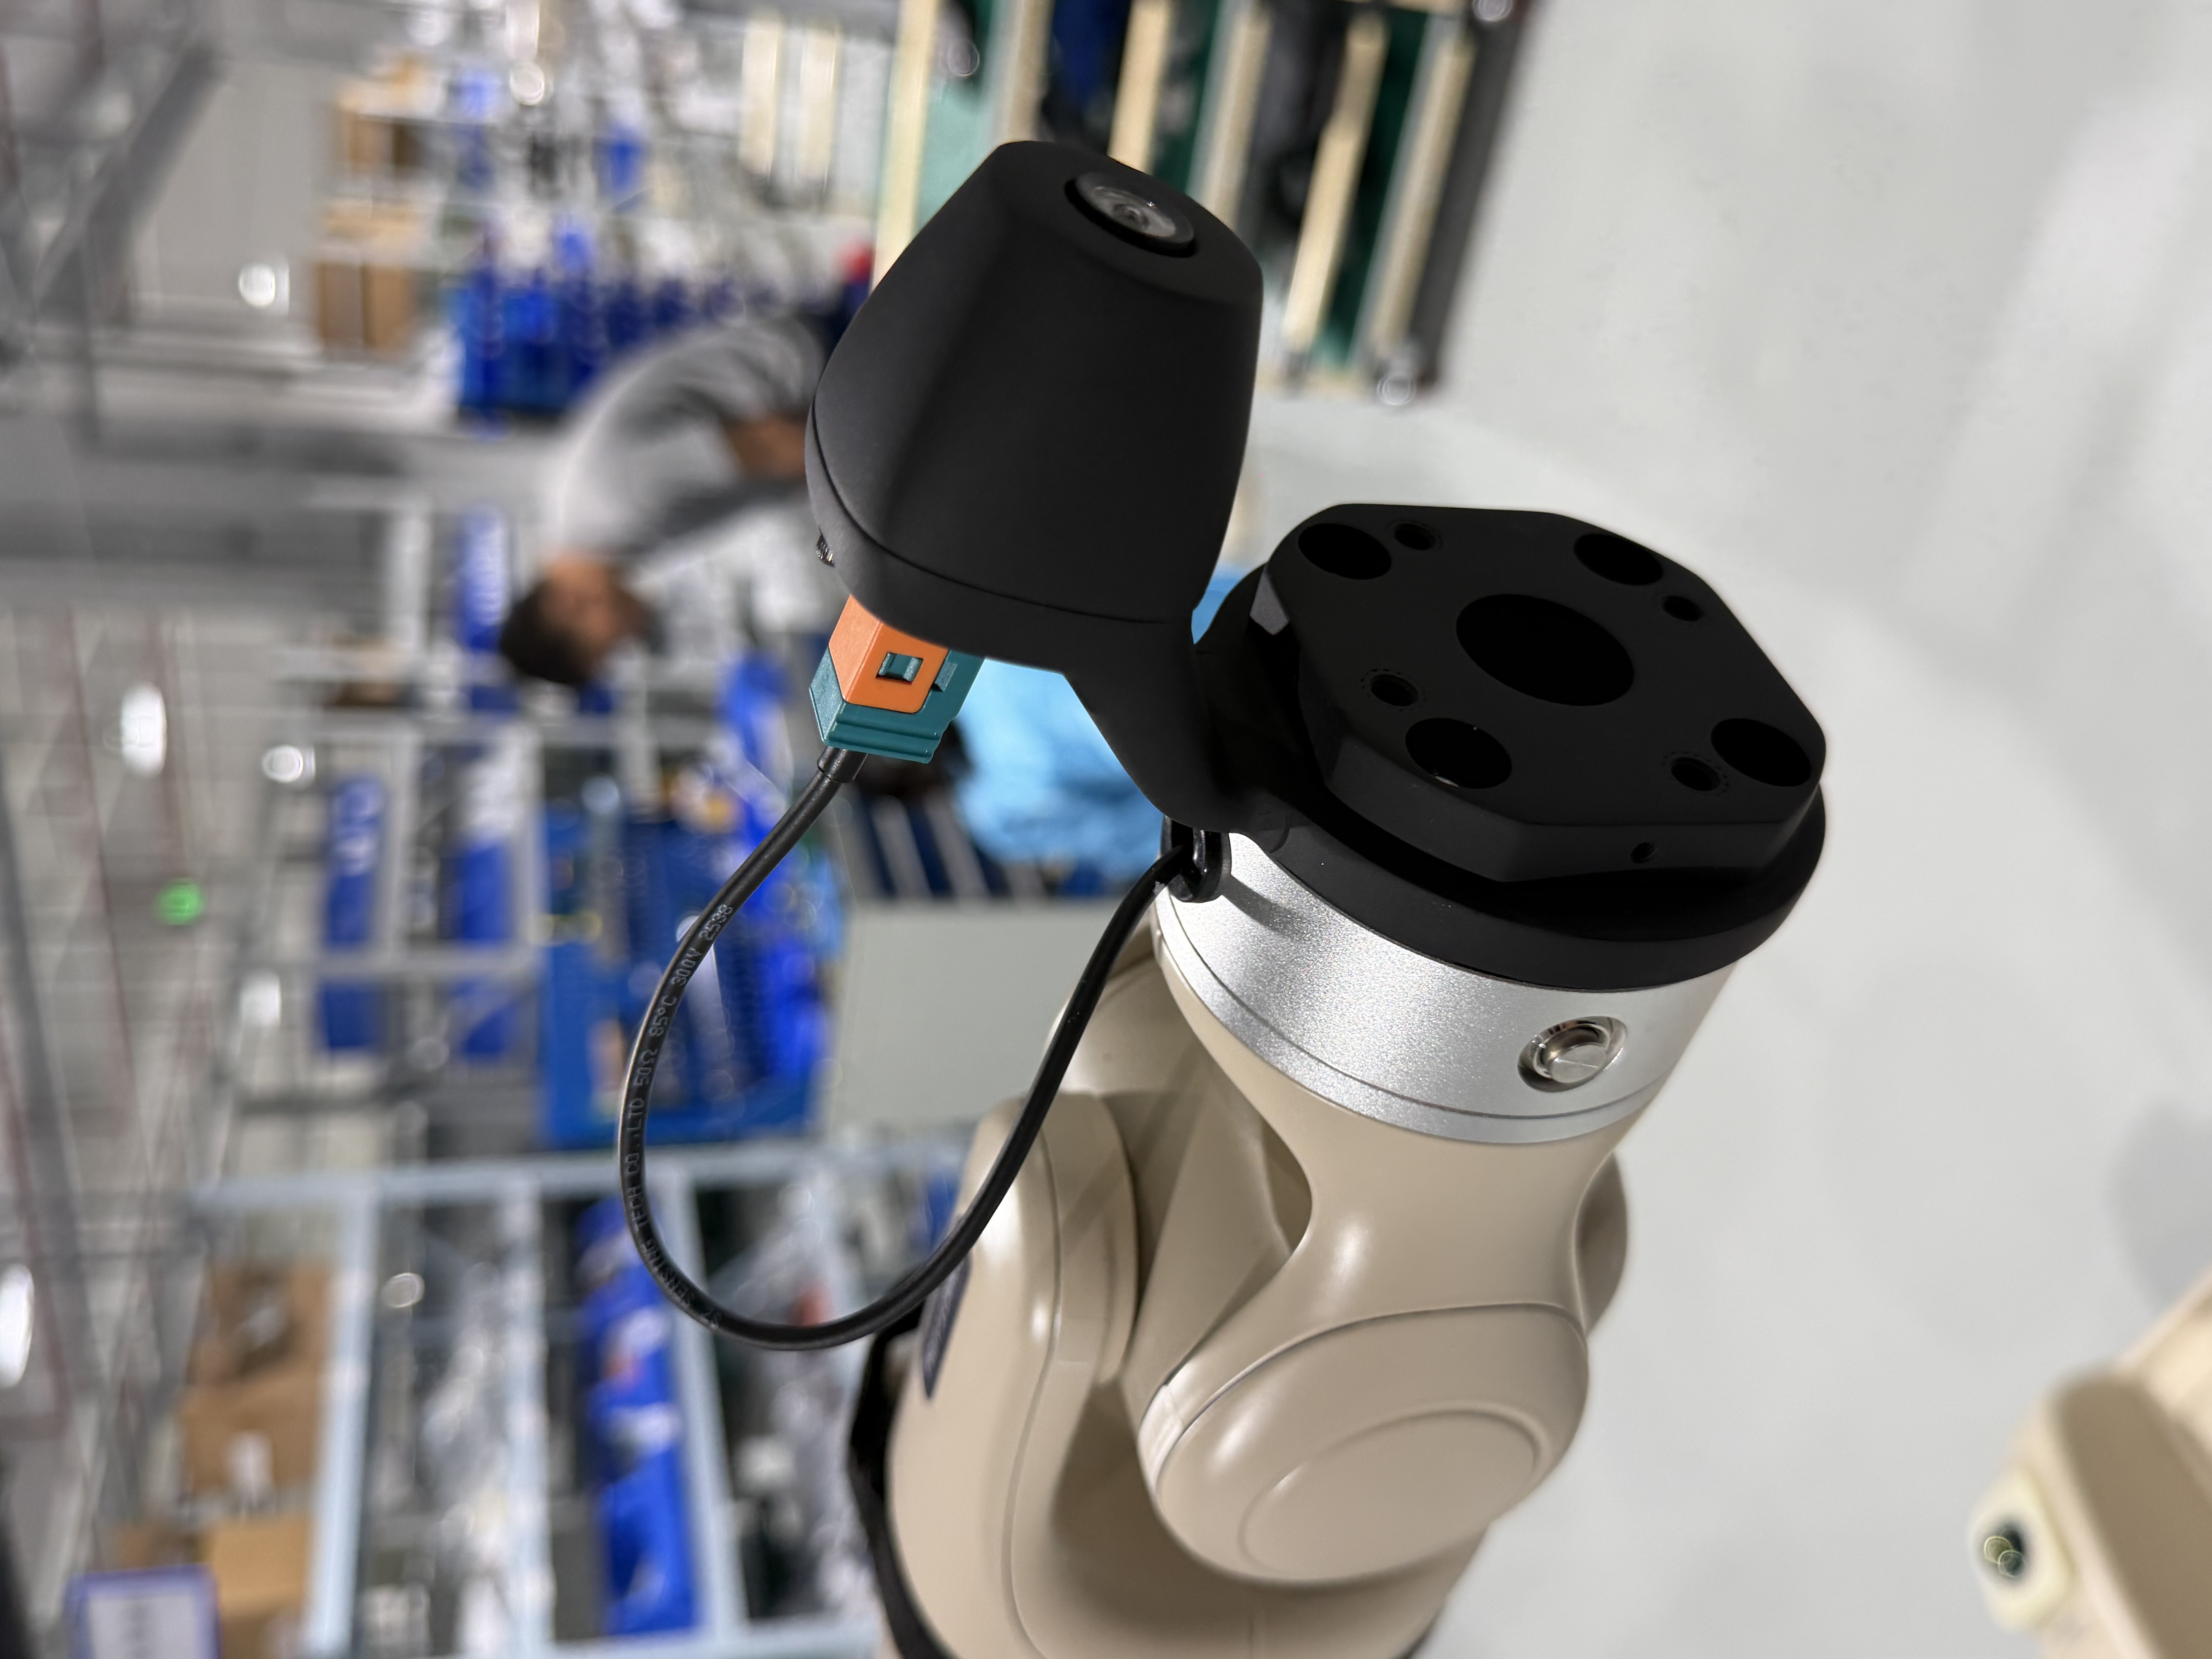
新版使用天准核心控制器作为主控,解串板集成在机器人内部。森云相机为标配,安装在机器人手臂末端,线束从手臂内部引出,现场无需单独接解串板。
接线前务必断开总电源。所有网线、电源线、急停线和外设线确认插接牢固后,再进行上电检查。
1. 电箱供电、急停与 U 盘
在断开总电源的情况下完成以下接线:
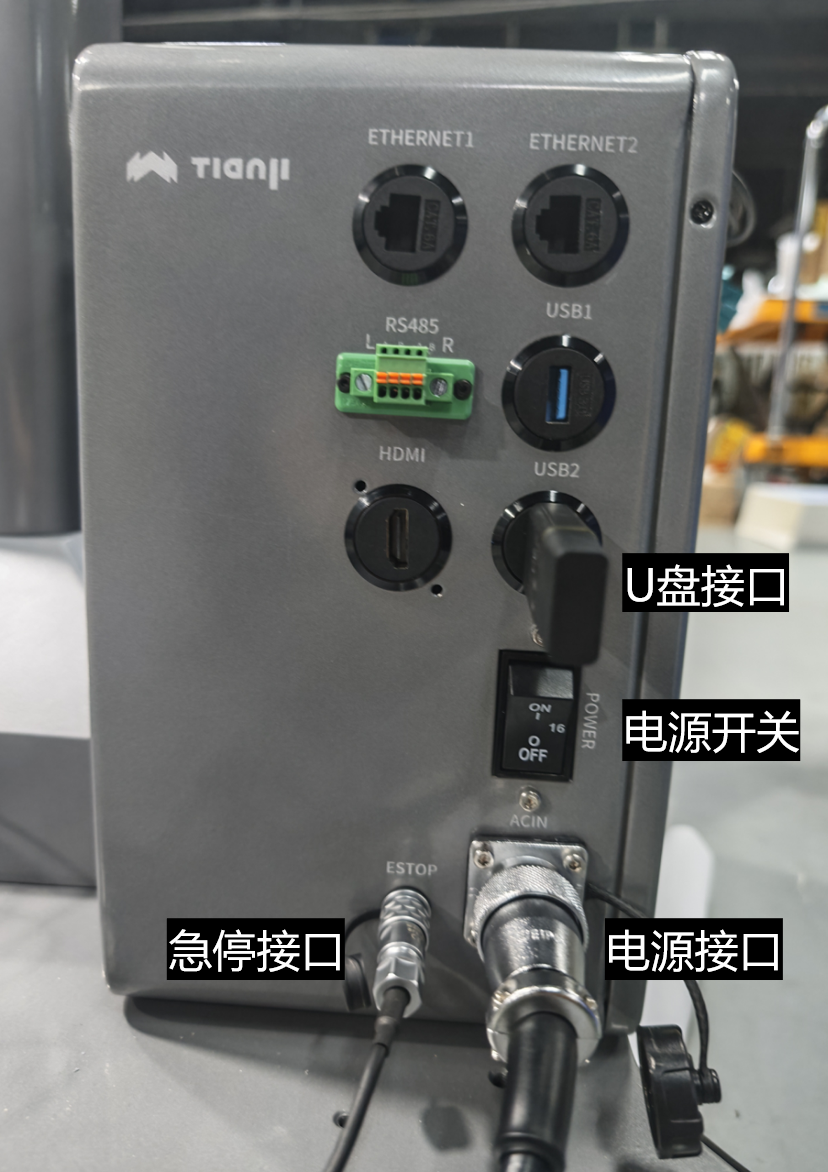
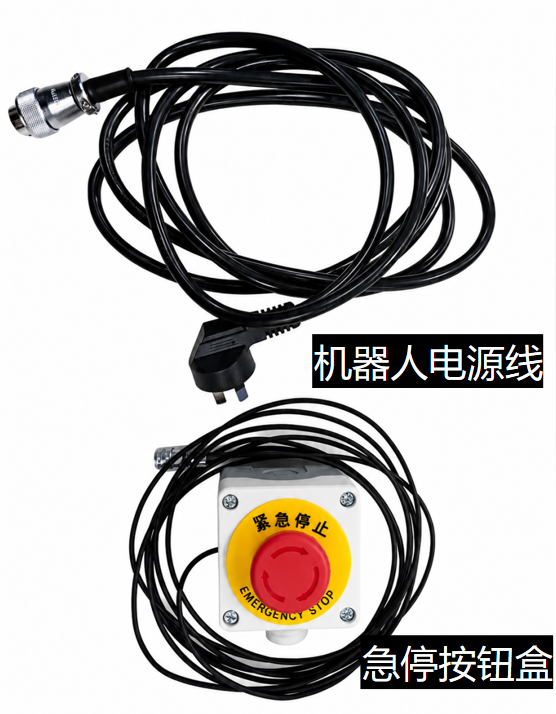
- 将机器人电源线接入电箱
ACIN电源接口。电源接口带防呆设计,按接口方向插入即可。 - 将急停按钮盒接入电箱
E-STOP接口。急停接口安装时注意红点对红点,对准后插入。 - 将 U 盘插入电箱 USB 接口,U 盘标签需为
BAG_STORAGE。 - 确认电箱
POWER开关处于关闭状态,再继续连接网络和头显。
接线注意事项:
- 急停按钮盒需处于释放状态后再启动系统。
- U 盘用于数据录制,标签需保持为
BAG_STORAGE。 - 首次使用或更换控制器后,确认机器人控制板 IP 为
6.6.7.190。 - 电箱重新上电后,需要先初始化相机,再启动遥操系统。
2. 首次拆箱姿态安全要求
打包姿态禁止直接 Home
机器人出厂时双臂垂直靠近中间立柱。此姿态直接执行 Home,腕部相机可能与立柱碰撞。
完成全部接线后,先启动 Robot 并点击 Start Robot。机器人 Ready 后开启拖动模式,手动将双臂移到标准零位姿态并关闭拖动模式,之后才可进入 Impedance Mode 并执行 Home。完整操作见启动与调试:首次拆箱。
3. 天准电箱接口检查
天准核心控制器集成主控计算、网络、USB、供电和急停接口。现场接线时按控制盒面板标识和线缆标签连接。
建议检查以下接口:
| 接口 / 模块 | 用途 |
|---|---|
ETHERNET1 / ETHERNET2 | 接入上位机、头显网口转接器或现场网络 |
USB1 / USB2 | 接入 U 盘、调试设备或外设,U 盘用于录制数据 |
HDMI | 本地显示调试 |
ACIN / POWER | 控制盒供电与电源开关 |
E-STOP | 急停回路 |
DC48V / DC12V 指示灯 | 检查 48V / 12V 供电状态 |
森云相机与解串板相关线束已集成在机器人内部,外露线束从手臂引出并连接到相机端。现场无需单独连接解串板,只需确认相机端接头和外露线束固定可靠。
4. 网络接线
上位机电脑、天准电箱和 VR 头显需处于同一 6.6.7.x 网段。
头显网口注意事项
头显使用有线网络时,天准控制器接 1 号网口,灵境 Thor 控制器接 2 号网口;两种控制器的默认连接地址均为 6.6.7.100。不要混接两个网口;现场修改过网络配置时,以设备交付参数为准。
| 项目 | 要求 |
|---|---|
| 上位机电脑 | 用网线连接电箱,网卡 IP 修改为 6.6.7.xxx,例如 6.6.7.165 |
| 天准电箱 | 默认 IP 为 6.6.7.100 |
| 机器人控制板 | 默认 IP 为 6.6.7.190 |
| VR 头显 | 通过网线转 Type-C 转接器接入电箱,头显内 Apex 连接 IP 填写 6.6.7.100 |
头显连接方式:
- 网线一端连接机器人电箱的 1 号网口;若设备使用灵境 Thor 控制器,则连接 2 号网口。
- 网线另一端连接网线转 Type-C 转接器。
- 将 Type-C 接口插入头显左侧接口。
- 遥操头显不要开启 WiFi,优先使用有线网络连接。
默认网络参数:
| 设备 | 默认 IP |
|---|---|
| 天准电箱 / 核心控制器 | 6.6.7.100 |
| 机器人控制板 | 6.6.7.190 |
| 上位机电脑 | 6.6.7.xxx,例如 6.6.7.165 |
| 头显 Apex 软件连接 IP | 6.6.7.100 |
5. 上电检查
| 步骤 | 操作 | 检查点 |
|---|---|---|
| 1 | 接入电源线、急停和 U 盘 | 插头方向正确,急停接口红点对齐,U 盘标签为 BAG_STORAGE |
| 2 | 接入上位机网线 | 上位机网卡 IP 为 6.6.7.xxx |
| 3 | 接入头显有线网络 | 头显通过网线转 Type-C 转接器接入 |
| 4 | 打开电箱 POWER | 等待系统启动,检查 DC48V / DC12V 指示灯 |
| 5 | 初始化相机 | 电箱重新上电后执行相机初始化脚本 |
| 6 | 检查打包姿态 | 若双臂垂直靠近立柱,禁止直接 Home;Robot Ready 后开启拖动模式,手动移到标准零位姿态,再关闭拖动模式 |
| 7 | 启动遥操系统 | 启动后确认头显或上位机能看到相机画面 |
如果相机没有画面,优先检查森云相机端接头、手臂外露线束、相机初始化状态和网络信令地址。