Marvin Pro 产品概述
产品定位
KernelMind Apex 是一套面向机器人遥操作场景的即装即用套件,通过 VR 头显为操作员提供第一视角沉浸式视角,并将操作员动作实时映射到机器人端执行。
PRO 版本支持双臂机器人遥操,搭配 Meta Quest VR 头显与 NVIDIA Jetson Orin 主控。
可选配件:Manus 数据手套 + Wuji Hand,用于手部动作捕获与精细操控。
系统组成
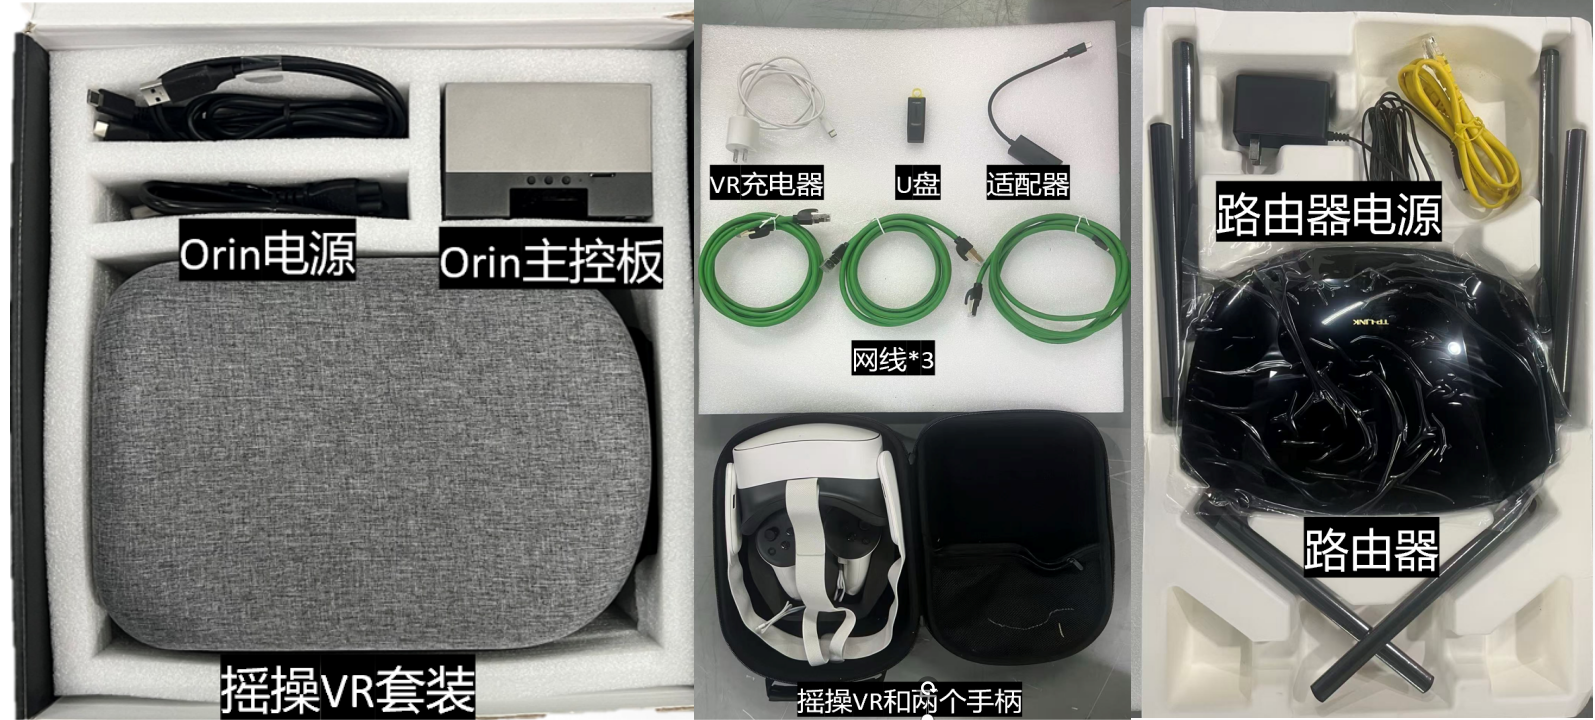
Marvin Pro 遥操系统主要由机器人本体、机器人控制器、Orin 主控、相机解串板、VR 头显、路由器和数据录制介质组成。
| 类别 | 设备 | 说明 |
|---|---|---|
| 机器人端 | 双臂机器人本体 | 执行遥操作动作 |
| 机器人端 | 机器人控制器 | 接收 Orin 与控制系统指令 |
| 电源与安全 | 48V 主电源 | 220V-48V 开关电源 |
| 电源与安全 | 12V 控制器电源 | 为控制器和相关外设供电 |
| 电源与安全 | 急停按钮盒 | 现场安全保护与紧急停止 |
| 主控与感知 | NVIDIA Jetson Orin 主控 | 运行 KernelMind Apex 与 ROS 2 节点 |
| 主控与感知 | 相机解串板 | 支持 4 路 GMSL 相机接入 |
| 操作端 | VR 头显(Meta Quest)与手柄 | 提供第一视角画面与操作输入 |
| 网络与数据 | 路由器与网线 | 连接机器人控制器、Orin 和 VR 头显适配器 |
| 网络与数据 | U 盘 | 用于数据录制,标签需为 BAG_STORAGE |
标准配件
| 配件名称 | 数量 | 说明 |
|---|---|---|
| VR 头显(Meta Quest) | 1 | 提供第一视角沉浸式操作画面 |
| 手柄(左/右) | 各 1 | 控制机械臂运动与夹爪开合 |
| 路由器 | 1 | 局域网核心,连接 Orin、控制器和头显 |
| 网线 | 若干 | 有线连接,保证低延迟稳定传输 |
U 盘(标签 BAG_STORAGE) | 1 | 存储 ROS bag 与 MP4 录制数据,默认目录为 recorded_bags |
| Type-C 数据线 | 1 | ADB 调试或头显安装 APK 时使用 |
| Type-C 转网口转换器 | 1 | 头显有线接入局域网 |
可选配件
| 配件名称 | 说明 |
|---|---|
| Manus 数据手套 | 捕获手指精细动作,配合 Wuji Hand 使用 |
| Wuji Hand | 机器人灵巧手末端,接收手套动作指令 |
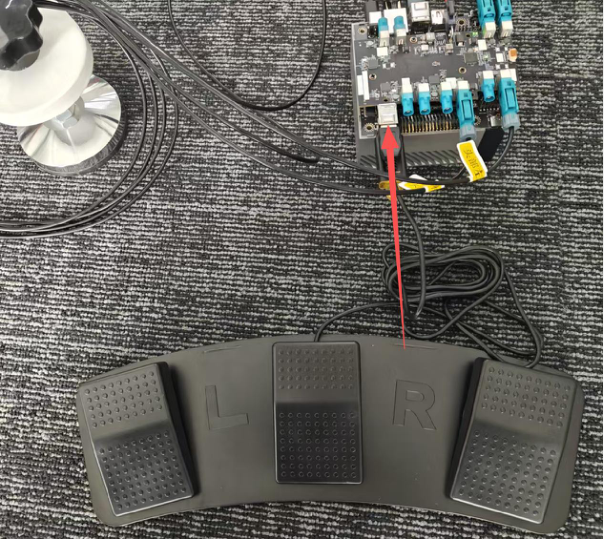
| 脚踏板(三键) | 将手柄使能映射到脚部,适用于动捕手套 / 灵巧手遥操场景 |
脚踏板三键功能:
| 按键 | 功能 |
|---|---|
| 按键 1(左键) | 左右手柄一起使能 |
| 按键 3(右键) | 两个手臂回到 Home 点 |
软件组成
| 软件模块 | 安装位置 | 说明 |
|---|---|---|
| KernelMind Apex Orin 端 | Orin 主控 | kernelmind-apex_<version>_arm64.deb,提供 ROS 2 节点、运动控制、相机与录制服务 |
| KernelMind Apex 头显端 | Meta Quest | KernelMind_Apex_meta_<version>.apk,提供 VR 遥操作界面 |
| 上位机遥操软件 | PC | 用于连接 Orin、启动机器人、切换模式、录制和回放数据 |
默认网络与运行环境
| 项目 | 默认值 / 说明 |
|---|---|
| 双臂控制板 IP | 192.168.10.190 |
| Orin 网络适配器 IP | 192.168.10.123 |
| Orin 连接双臂配置 IP | 192.168.10.190,需与双臂控制板 IP 一致 |
| 路由器 IP | 192.168.10.1 |
| 头显 Apex 软件连接 IP | 192.168.10.123,需与 Orin IP 一致 |
| SSH 登录 Orin | ssh marvin@192.168.10.123 |
| 登录凭据 | 以设备交付信息为准,不在公开文档中列出 |
| 项目 | 规格 |
|---|---|
| 操作系统(Orin) | Ubuntu 22.04 ARM64 |
| 操作系统(上位机开发) | Ubuntu 22.04 AMD64 |
| 机器人框架 | ROS 2 Humble |
| 主控硬件 | NVIDIA Jetson Orin |
| 头显 | Meta Quest(VR 端 APK) |
| 安装包格式 | kernelmind-apex_<version>_arm64.deb |
核心能力
- 低延迟 VR 视频回传,支持 GMSL 多路相机(左目、右目、左腕、右腕)
- 毫米级空间追踪,实时动作映射至机械臂
- 支持阻抗模式、位置模式、待机模式等多种控制模式
- 内置 ROS bag 数据录制与实机回放功能
- 支持脚踏板扩展及增量遥操模式(出厂默认)
典型应用场景
- 双臂机器人远程遥控操作
- 危险环境下的机器人代人作业
- 机器人示教数据采集
- 工厂智能化生产辅助