硬件接线
本页用于 Marvin Pro 旧版系统的现场接线检查,包含双臂供电、通信网络、初始姿态、Orin 与相机解串板接线。
接线前务必断开总电源。所有网线、电源线和相机线束确认插接牢固后,再进行上电检查。
1. 双臂供电与通信接线
在断开总电源的情况下完成以下接线:
- 将双臂机器人
48V+/48V-接入220V-48V开关电源的直流输出正负极。 - 将泄放模块
48V+/48V-并接至同一 48V 电源正负极。 - 将急停按钮盒串联接入机器人急停控制回路。
- 将左臂、右臂
EthCart网口分别连接至机器人控制器对应网口。 - 将
12V电源连接至机器人控制器电源输入端。 - 将上行网线(网线 1)连接至机器人控制器网络接口。
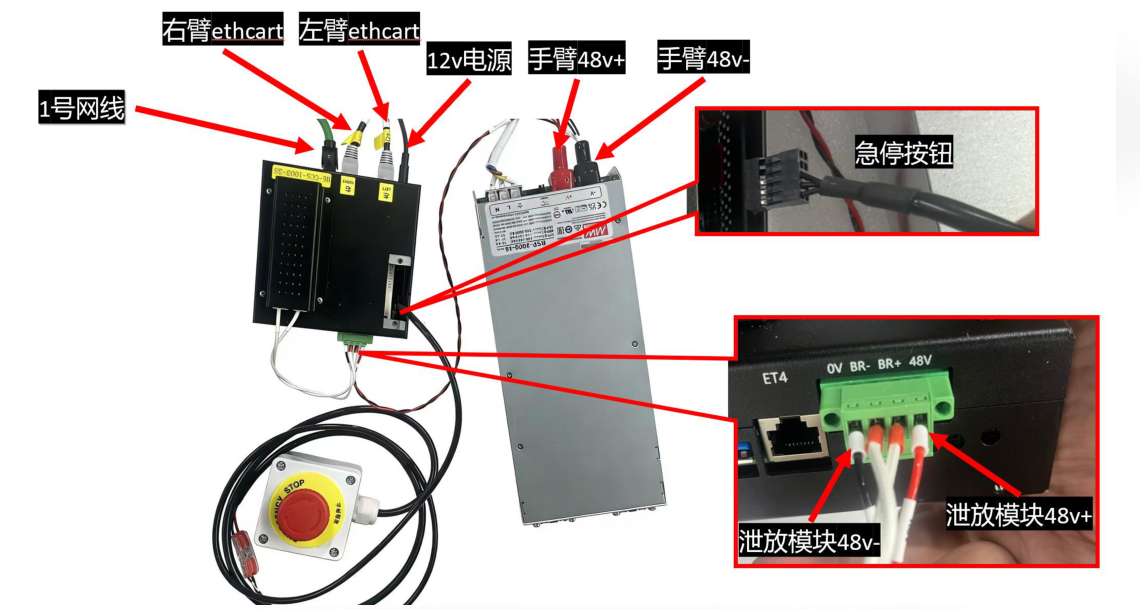
接线注意事项:
48V+与48V-极性必须对应正确,严禁反接。- 急停按钮盒需处于释放状态后再启动系统。
- 首次使用或更换控制器后,确认机器人控制器 IP 为
192.168.10.190。 - 上电时先接通
220V-48V开关电源,再接通机器人控制器12V电源。
2. 调整至初始端平姿态
使用 fxstation 或 MarvinPlatform 软件,将双臂调整至初始端平姿态后,再进行后续遥操操作。下图以左臂为例,右臂步骤相同。
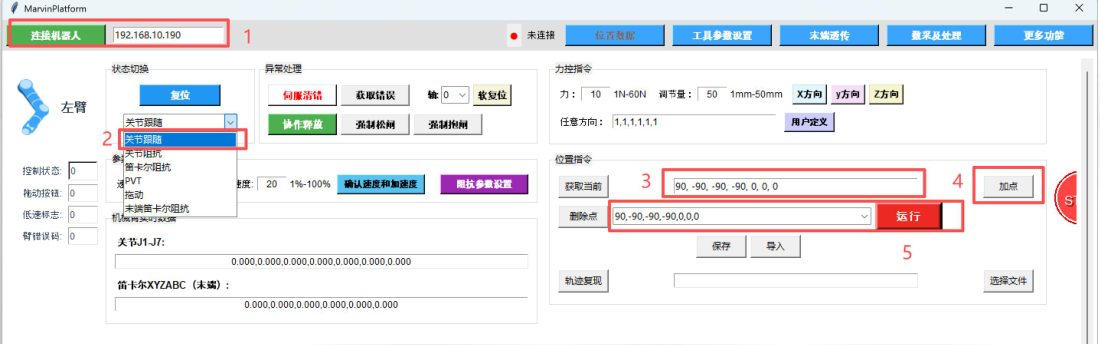
操作步骤:
- 输入机器人 IP 地址,默认
192.168.10.190,连接机器人。 - 将机械臂切换至 位置模式。
- 切换至 关节跟随 模式。
- 在关节跟随模式下先回零位,再写入目标点位:
- 左臂:
[0, 0, 0, 0, 0, 0, 0]->[90, -90, -90, -90, 0, 0, 0] - 右臂:
[0, 0, 0, 0, 0, 0, 0]->[-90, -90, 90, -90, 0, 0, 0]
- 左臂:
- 点击 加点,将当前点位加入轨迹列表。
- 点击 运行,默认速度为 20%,使机械臂运动至目标姿态。
- 运动完成后退出软件。
运行前请确认机械臂运动范围内无人员、设备或其他障碍物。
3. Orin 与相机解串板
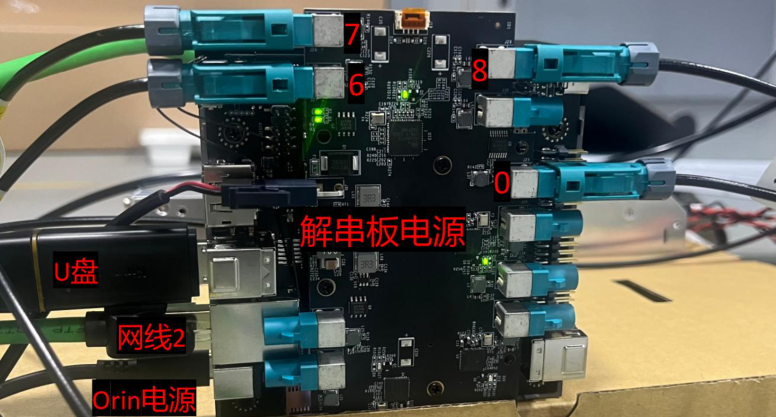
相机解串板安装在 Orin 底部,通过 GMSL 接口接入最多 4 路相机。安装时先拆卸 Orin 底座,安装解串板支撑柱与解串板,再复位底座螺丝。
相机接口对应关系:
| 解串板接口编号 | 对应相机 |
|---|---|
| 8 | 左目相机 |
| 6 | 左腕相机 |
| 7 | 右腕相机 |
| 0 | 右目相机 |
连接相机与外设时,依次连接:
- 相机线束
- U 盘,标签需为
BAG_STORAGE - 网线 2,接入 Orin
- 解串板电源
- Orin 电源
4. 网络接线
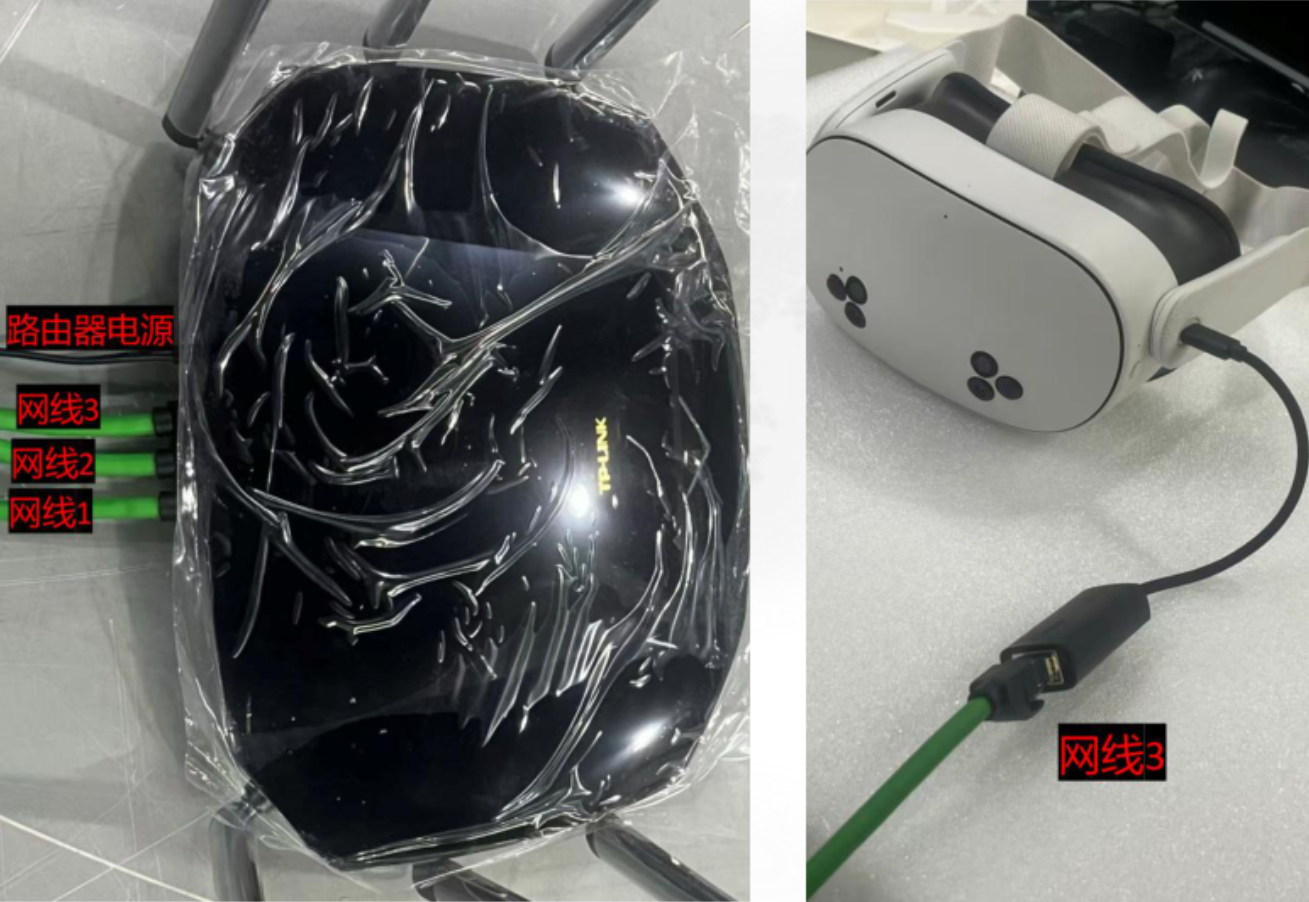
机器人控制器、Orin 和 VR 头显适配器需通过网线接入同一台路由器,保证三者处于同一局域网内。
| 网线 | 连接目标 |
|---|---|
| 网线 1 | 连接至机器人控制器 |
| 网线 2 | 连接至 Orin |
| 网线 3 | 连接至 VR 头显适配器 |
默认网络参数:
| 设备 | 默认 IP |
|---|---|
| 机器人控制器 | 192.168.10.190 |
| Orin 主控 | 192.168.10.123 |
| 路由器 | 192.168.10.1 |
| 头显 Apex 软件连接 IP | 192.168.10.123 |
5. 上电检查
| 步骤 | 操作 | 检查点 |
|---|---|---|
| 1 | 接通 48V 主电源 | 确认机器人端供电正常 |
| 2 | 接通控制器 12V 电源 | 确认机器人控制器正常启动 |
| 3 | 先给解串板供电 | 等待约 10 秒 |
| 4 | 再给 Orin 上电 | 等待约 1 分钟,确认 Orin 启动完成 |
| 5 | 检查相机接口指示灯 | 确认四个相机接口指示灯常亮 |
| 6 | 检查网络 | 上位机、Orin、机器人控制器和头显处于同一网段 |
如果相机指示灯未全部点亮,优先检查相机线束、解串板接口编号和解串板供电。